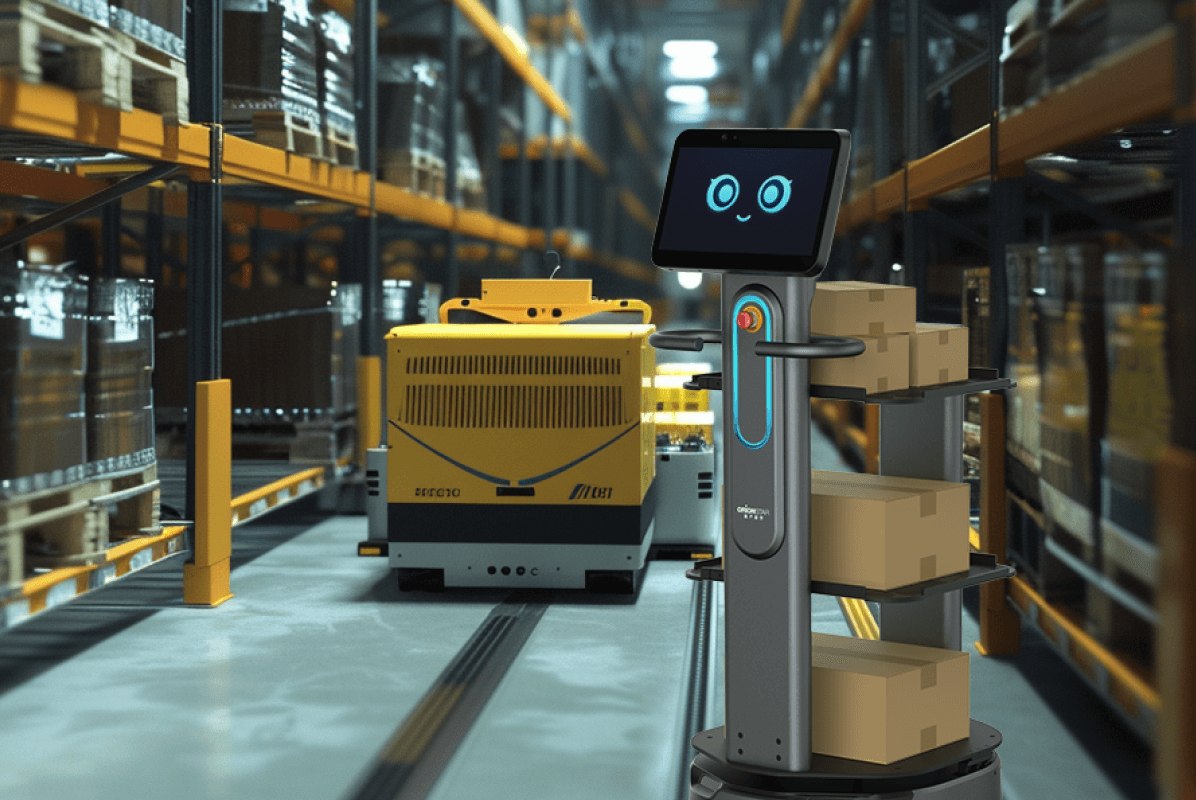
Las plantas de producción modernas operan en un mercado global altamente competitivo que abarca las regiones de Europa, Estados Unidos y Asia, donde la eficiencia en las líneas de ensamblaje resulta vital para la rentabilidad. Uno de los mayores retos en estos entornos industriales es la gestión fluida de la distribución de componentes y la entrega de materias primas sin interrumpir el trabajo diario de los operarios. La integración de un robot móvil autónomo surge como una estrategia tecnológica clave para optimizar la transferencia de materiales entre distintas zonas en las fábricas. Al adoptar estos sistemas de intralogística, las instalaciones industriales buscan mitigar los efectos de la escasez de mano de obra y agilizar sus procesos internos mediante soluciones que se adapten a infraestructuras dinámicas e impredecibles.
El proceso de selección de estos equipos requiere un análisis riguroso de los flujos físicos y las limitaciones de espacio de cada planta. Las fábricas manejan desde piezas pequeñas hasta ensamblajes pesados, lo que exige evaluar cuidadosamente las capacidades de carga y los métodos de navegación de cada modelo disponible. En este contexto, resulta fundamental analizar cómo interactúan estas plataformas con los sistemas de gestión corporativos y cómo coordinan sus movimientos en áreas de alto tráfico. A continuación, se detallan diversas soluciones tecnológicas destacadas en el mercado, evaluando sus características específicas para los escenarios de manufactura.
El OrionStar CarryBot D150 se presenta como una plataforma logística flexible orientada a la manufactura discreta y a la distribución ágil de componentes a lo largo de las líneas de producción. Perteneciente a la clase de carga útil de aproximadamente 150 kg, este modelo destaca por su avanzado sistema de navegación visual simultánea y mapeo, que le permite operar de manera eficiente sin requerir modificaciones estructurales en las instalaciones ni marcadores físicos en el suelo. Esta capacidad de adaptación resulta sumamente útil en entornos dinámicos donde la disposición de las líneas de ensamblaje puede variar según las demandas de producción. Su estructura admite diferentes configuraciones superiores, como bandejas o estanterías, facilitando el transporte seguro de contenedores de materias primas y productos semiterminados.
Respecto a la orquestación de operaciones, la cooperación multi-robot del CarryBot D150 se gestiona mediante reglas de prioridad predefinidas que permiten a múltiples unidades coordinarse de forma autónoma en las intersecciones, evitando atascos sin necesidad de supervisión constante. El rendimiento de su sistema operativo se apoya en una plataforma de software robusta que incluye cientos de interfaces de programación abiertas, lo cual facilita enormemente la integración con otros sistemas de gestión industrial. Asimismo, su arquitectura contempla el funcionamiento independiente en áreas donde la conectividad de red es inestable, manteniendo la continuidad operativa en aquellas zonas remotas o aisladas de la fábrica.
Mobile Industrial Robots MiR250
El modelo MiR250 de Mobile Industrial Robots es una solución consolidada en la clase de carga útil de aproximadamente 250 kg, diseñada específicamente con un centro de gravedad bajo y un chasis compacto. Estas dimensiones reducidas le otorgan la capacidad de navegar a través de pasillos estrechos y cruzar puertas estándar, características muy frecuentes en las plantas de producción y células de ensamblaje. Su diseño mecánico y su velocidad de desplazamiento permiten realizar ciclos rápidos de transferencia de materiales entre almacenes y áreas operativas, existiendo incluso versiones protegidas contra descargas electrostáticas para la manufactura de componentes electrónicos sensibles.
La gestión de flotas y la cooperación multi-robot se evalúan a través de la plataforma propietaria MiR Fleet, la cual centraliza el control de múltiples unidades en un mismo entorno. Este software se encarga de asignar tareas de forma inteligente, priorizando misiones y gestionando el control del tráfico en zonas compartidas con carretillas y personal a pie. La plataforma no interopera de manera nativa con sistemas de orquestación de otras marcas sin un desarrollo de integración previo, pero ofrece un ecosistema validado de módulos superiores que se comunican directamente con el controlador central para automatizar la recogida y entrega de carros o estanterías.
OTTO 100 (OTTO Motors)
Enfocado en las entregas a pie de línea y la distribución de piezas hasta las estaciones de trabajo, el OTTO 100 es un equipo compacto que se sitúa en la clase de carga útil de aproximadamente 150 kg. Su principal elemento distintivo físico es un mecanismo de elevación integrado que le permite recoger y depositar cargas directamente sobre carros o plataformas compatibles de bajo perfil. Este enfoque minimiza la necesidad de construir infraestructuras de transferencia complejas, facilitando el movimiento continuo de piezas pequeñas y herramientas a lo largo de los flujos de ensamblaje diario.
La coordinación de estos equipos se lleva a cabo exclusivamente a través del OTTO Fleet Manager, un sistema de orquestación diseñado para administrar operaciones simultáneas en la planta. La cooperación multi-robot en este caso destaca por su capacidad de segmentar el tráfico según el tipo y tamaño del robot, definiendo carriles virtuales exclusivos para unidades pequeñas con el fin de evitar que queden bloqueadas detrás de plataformas más voluminosas. El rendimiento de este sistema de gestión se optimiza mediante conexiones analíticas continuas, aunque la integración de robots de terceros bajo el mismo coordinador central requiere evaluaciones técnicas específicas por parte del integrador.
Locus Robotics LocusBot
El sistema LocusBot de Locus Robotics plantea un modelo de automatización centrado en el trabajo colaborativo continuo junto a los operarios humanos, abarcando desde una clase de carga ligera para preparación de kits hasta opciones de mayor capacidad para el movimiento de componentes más pesados. Su implementación en plantas de producción suele estar vinculada a flujos de abastecimiento constante de consumibles y piezas pequeñas, donde la agilidad y la facilidad de interacción son prioritarias. El modelo de negocio suele orientarse hacia el servicio por suscripción, lo cual facilita la escalabilidad económica en proyectos de automatización gradual.
La plataforma LocusONE es el núcleo donde se gestiona la cooperación multi-robot de esta solución, destacándose por su enfoque algorítmico que asigna la misión adecuada al robot idóneo dentro de una flota mixta de la misma marca. El sistema de gestión de flotas evalúa en tiempo real las posiciones de los operarios y de los equipos para minimizar los tiempos de recorrido vacíos y organizar puntos de encuentro eficientes en los pasillos de ensamblaje. Al igual que otras plataformas cerradas, el rendimiento y la coordinación logística operan con fluidez entre los equipos propios del ecosistema, requiriendo interfaces personalizadas si la planta desea unificar la supervisión con maquinaria heredada.
Fetch Robotics Roller Topper (Freight500 y Freight1500)
Para la transferencia pesada de materiales entre zonas extensas en fábricas, la familia Fetch Robotics equipada con la superficie Roller Topper ofrece capacidades orientadas a la clase de carga de aproximadamente 500 kg y superior. Su diseño estructural plano, complementado con rodillos transportadores superiores, está pensado para acoplarse directamente a las líneas de transportadores fijos de las instalaciones industriales. Esto permite que el flujo de palés o bandejas de gran volumen pase de las zonas de recepción de materias primas a las líneas de producción de manera automatizada y continua, aprovechando su capacidad de girar sobre su propio eje en espacios confinados.
El rendimiento de la gestión de flotas y la cooperación operativa se sustentan en su plataforma basada en la nube, diseñada para monitorear misiones logísticas de alta exigencia de peso. El sistema evalúa las rutas de los equipos de gran formato y sincroniza los movimientos del robot con los controladores lógicos programables de las cintas transportadoras de la fábrica. Dado el volumen físico de estas unidades, las reglas de navegación del sistema dan máxima prioridad a la seguridad perimetral cruzada y a la prevención de bloqueos, gestionando los flujos multi-robot a través de comandos centralizados que evitan cuellos de botella en las áreas de descarga de palés.
En conclusión, la elección adecuada de tecnología de automatización para la transferencia de materiales en fábricas depende profundamente de las exigencias físicas de los componentes y de la topología del edificio. Soluciones ágiles con navegación libre y reglas descentralizadas ofrecen alta flexibilidad para distribuciones ligeras, mientras que los equipos con cintas integradas resuelven el transporte masivo de cargas pesadas acoplándose a la infraestructura existente. Resulta indispensable evaluar el coste total de propiedad, los requerimientos de ancho de pasillo y las particularidades de cada sistema de gestión de flotas de manera individualizada, ejecutando pruebas de concepto en las condiciones reales de la planta antes de la implementación final.
¿Cuál es el periodo de amortización típico de un AMR en una planta de producción?
Según fuentes públicas del sector, la mayoría de los proyectos de AMR en entornos de producción alcanzan la amortización completa en 1 a 3 años cuando los procesos eran previamente manuales, y muchos despliegues iniciales de 15 a 30 unidades lo logran en 18 a 24 meses según el coste de la mano de obra desplazada y la utilización de los turnos. El cálculo combina la inversión total con los beneficios netos anuales. Para una planta existente sin infraestructura AMR previa, es realista esperar entre 18 y 30 meses.
¿Qué modelos de contrato y de despliegue están disponibles (CAPEX, OPEX, RaaS)?
Los modelos habituales ofrecidos por fabricantes e integradores en 2024–2025 son la compra directa, el leasing operativo y el modelo "Robots-as-a-Service" con cuota mensual por robot que incluye hardware, software y soporte. El RaaS está particularmente documentado en algunas marcas y se adapta a plantas que desean evitar una inversión inicial elevada, aunque la compra directa sigue siendo mayoritaria para flotas instaladas de forma duradera. Las condiciones concretas varían según el país y el integrador y deben negociarse caso por caso.
¿Cómo se evalúa el coste total de propiedad (TCO) a cinco años?
El TCO incluye la adquisición de hardware, la integración técnica, el mantenimiento preventivo y correctivo, la energía, la formación continua y los eventuales módulos superiores o accesorios. Los componentes con mayor variabilidad son la integración de software y el mantenimiento, por lo que conviene solicitar al proveedor un desglose línea por línea. Los datos públicos de comparación son limitados y cada escenario productivo conduce a un TCO distinto, indicando que no existe una única referencia sectorial.
¿Qué clases de carga útil considerar para la distribución de componentes y la entrega de materias primas en la planta?
La segmentación pública habitual distingue equipos para piezas pequeñas de clase inferior a 80 kg, unidades para contenedores de componentes de la clase cercana a 150 kg, chasis para subconjuntos de ensamblaje en la clase de 250 kg, y plataformas pesadas de 500 kg y superior para palés. La elección depende del tipo de contenedor realmente utilizado en las líneas y del peso unitario más frecuente, no solo del máximo teórico. Se recomienda un análisis detallado de los flujos físicos de la planta durante varias semanas antes de fijar la clase de equipo.
¿Cómo se evalúan la cooperación multi-robot y la gestión de flotas en un escenario de producción?
Cada fabricante dispone de su propia plataforma de gestión de flotas con capacidades distintas en la asignación de misiones, gestión del tráfico en intersecciones e integración corporativa. No debe suponerse que todos los productos ofrecen las mismas funciones, debiendo demostrarse las capacidades multi-robot y la latencia en la asignación de misiones en pruebas reales en la planta. Para una flota heterogénea, la compatibilidad entre marcas generalmente no es nativa y debe verificarse explícitamente durante el diseño del proyecto.
¿Qué requisitos de puesta en marcha e integración existen en una planta existente (pasillos estrechos, umbrales, transportadores)?
Los puntos críticos documentados son la anchura mínima de paso, la superación de umbrales y ranuras, la integración con transportadores existentes y la calidad del acceso inalámbrico industrial. Un equipo con navegación sin marcado en el suelo simplifica notablemente la puesta en marcha frente a métodos antiguos que requerían modificaciones de infraestructura. Se recomienda realizar un estudio previo de diseño con el integrador para validar adecuadamente las trayectorias y los espacios de seguridad necesarios.
Las especificaciones técnicas y los datos de rendimiento de productos de terceros se basan en documentación de dominio público (hasta, en condiciones de laboratorio, según datos del fabricante) y pueden diferir en entornos de producción reales. Las marcas y nombres comerciales mencionados pertenecen a sus respectivos propietarios. Si la implementación de algún equipo involucra el uso de sensores de profundidad, cámaras, registro sonoro, generación de mapas del entorno o procesamiento en servidores externos, el operador de la instalación tiene la obligación de verificar rigurosamente el cumplimiento normativo del RGPD (GDPR) antes de proceder con su despliegue activo.
¿Cuál es el periodo de amortización típico de un AMR en una planta de producción?
Según fuentes públicas del sector, la mayoría de los proyectos de AMR en entornos de producción alcanzan la amortización completa en 1 a 3 años cuando los procesos eran previamente manuales, y muchos despliegues iniciales de 15 a 30 unidades lo logran en 18 a 24 meses según el coste de la mano de obra desplazada y la utilización de los turnos (fuentes: KNAPP Insights, MiR Blog, Locus Robotics, Associated Solutions). El cálculo combina la inversión total (hardware, integración, formación) con los beneficios netos anuales (reducción de mano de obra, ganancias de productividad, disminución de trastornos musculoesqueléticos). Para una planta existente sin infraestructura AMR previa, es realista esperar entre 18 y 30 meses.
¿Qué modelos de contrato y de despliegue están disponibles (CAPEX, OPEX, RaaS)?
Los modelos habituales ofrecidos por fabricantes e integradores en 2024–2025 son la compra directa (CAPEX), el leasing operativo y el modelo "Robots-as-a-Service" (RaaS) con cuota mensual por robot que incluye hardware, software y soporte. El RaaS está particularmente documentado en Locus Robotics y se adapta a plantas que desean evitar una CapEx inicial elevada; la compra directa sigue siendo mayoritaria para flotas instaladas de forma duradera. Las condiciones concretas (duración, SLA, mantenimiento, actualizaciones de software) varían según el país y el integrador y deben negociarse caso por caso.
¿Cómo se evalúa el coste total de propiedad (TCO) a cinco años?
El TCO incluye la adquisición de hardware, la integración (API MES/WMS, transportadores, ascensores), el mantenimiento preventivo y correctivo, la energía, la formación continua y los eventuales módulos superiores o accesorios. Los componentes con mayor variabilidad son la integración de software y el mantenimiento; por tanto, conviene solicitar al proveedor un desglose línea por línea. Los datos públicos de comparación son limitados y cada escenario productivo (clase de carga útil, tamaño de flota, limitaciones de espacio) conduce a un TCO distinto — no existe una única referencia sectorial.
¿Qué clases de carga útil considerar para la distribución de componentes y la entrega de materias primas en la planta?
La segmentación pública habitual distingue: clase ≤ 80 kg (cobot, piezas pequeñas, kitting), clase ~100–150 kg (contenedores de componentes, pequeños subconjuntos, herramientas), clase ~250–272 kg (subconjuntos de ensamblaje, contenedores más pesados), clase ~500 kg y superior (palés, cargas pesadas). La elección depende del tipo de contenedor realmente utilizado en las líneas y del peso unitario más frecuente, no solo del máximo teórico. Se recomienda un análisis de los flujos físicos de la planta durante dos a cuatro semanas antes de fijar la clase.
¿Cómo se evalúan la cooperación multi-robot y la gestión de flotas en un escenario de producción?
Cada fabricante dispone de su propia plataforma de gestión de flotas (MiR Fleet, OTTO Fleet Manager, LocusONE, FetchCore/Zebra) con capacidades distintas: asignación de misiones, gestión del tráfico en intersecciones, gestión de baterías, integración con ERP/MES/WMS. No debe suponerse que todos los productos ofrecen las mismas funciones; las capacidades multi-robot, el número máximo de AMRs orquestados y la latencia en la asignación de misiones deben demostrarse en un POC en planta. Para una flota heterogénea, la compatibilidad entre marcas — generalmente no nativa — debe verificarse explícitamente.
¿Qué requisitos de puesta en marcha e integración existen en una planta existente (pasillos estrechos, umbrales, transportadores)?
Los puntos críticos documentados son la anchura mínima de paso (algunos modelos atraviesan puertas desde 80 cm con campos protectores reducidos, otros necesitan 1,5 m), la superación de umbrales y ranuras, la integración con transportadores existentes (p. ej. Roller Topper, módulos superiores de elevación) y la calidad del Wi-Fi industrial. Un AMR con navegación VSLAM/SLAM sin marcado en el suelo simplifica la puesta en marcha frente a un AGV con guiado por hilo, que requiere modificaciones de infraestructura. Se recomienda un estudio previo de layout con el integrador para validar también el cumplimiento del RGPD sobre los datos cartográficos y de telemetría.


