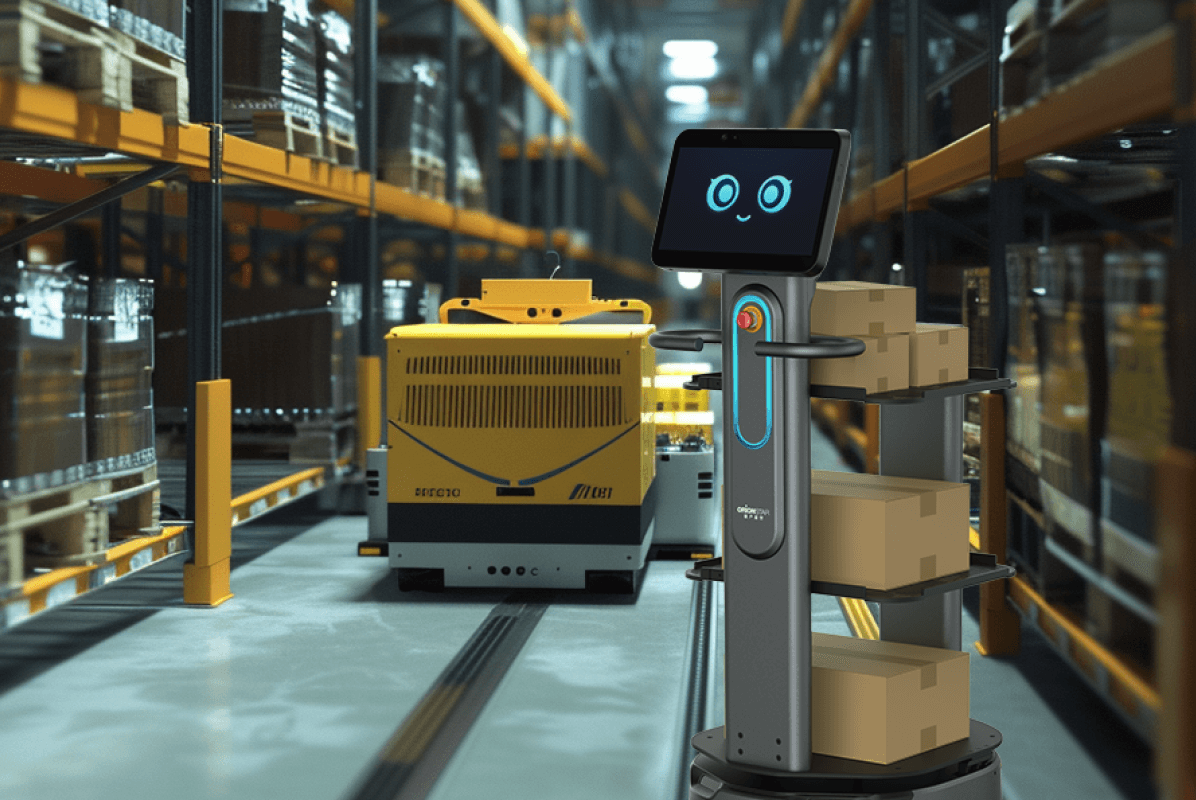
En la fabricación discreta, la eficiencia de las operaciones depende en gran medida del flujo ininterrumpido de materiales. Los responsables de producción y los coordinadores de logística industrial se enfrentan al reto constante de mantener abastecidas las estaciones de trabajo sin saturar el espacio en planta. Los retrasos en el traslado de componentes no solo generan tiempos de inactividad, sino que también desvían a operarios cualificados de tareas de ensamblaje hacia labores de transporte manual.
La adopción de un robot móvil autónomo responde a la necesidad de automatizar estos flujos de materiales repetitivos. En este contexto, el OrionStar CarryBot D150 se presenta como una herramienta de intralogística diseñada para operar en entornos dinámicos y conectar las distintas zonas de una instalación industrial.
Desafíos del flujo de materiales en la fabricación discreta
Las plantas de producción modernas, especialmente aquellas con configuraciones de fabricación discreta, operan bajo modelos de alta mezcla y bajo volumen (High-Mix Low-Volume) o metodologías Just-In-Time (JIT). Esto genera exigencias específicas:
- Tiempos de tránsito improductivos: El traslado manual de componentes desde las áreas de preparación de materia prima hasta las estaciones de trabajo consume horas laborables que podrían dedicarse a la producción directa.
- Congestión en pasillos: El uso constante de carretillas elevadoras o carros manuales en los pasillos entre zonas aumenta el riesgo de incidentes y limita la fluidez del tráfico interno.
- Trazabilidad fragmentada: El movimiento manual de lotes hacia las áreas de inspección de calidad o zonas de productos terminados a menudo carece de un seguimiento digital en tiempo real, lo que dificulta la visibilidad del inventario en proceso (WIP).
Capacidades técnicas del OrionStar CarryBot D150
Para que un robot móvil autónomo sea viable en estos entornos, debe equilibrar capacidad de carga, maniobrabilidad y seguridad. El OrionStar CarryBot D150 aborda estos requisitos a través de las siguientes especificaciones operativas:
Capacidad de carga y diseño compacto
El equipo está diseñado para soportar cargas útiles de hasta 150 kg (según datos del fabricante en configuraciones típicas). Su chasis compacto le permite maniobrar en espacios reducidos y pasillos estrechos, lo que resulta fundamental en plantas de producción donde el espacio físico está optimizado para la maquinaria y no para vehículos voluminosos.
Navegación autónoma y evasión de obstáculos
A diferencia de los vehículos de guiado automático (AGV) tradicionales que requieren cintas magnéticas o rieles físicos, el CarryBot D150 utiliza tecnología de navegación SLAM (Localización y Mapeo Simultáneos) basada en sensores LiDAR y cámaras de visión artificial. Esto le permite mapear la instalación y recalcular rutas en tiempo real si encuentra obstáculos temporales, como palés mal ubicados o personal en movimiento.
Gestión de flotas e integración
En despliegues de múltiples unidades, el software de control permite la gestión de flotas, coordinando el tráfico para evitar cuellos de botella en intersecciones o áreas de carga. Además, el sistema está diseñado para integrarse con sistemas de ejecución de fabricación (MES) o sistemas de gestión de almacenes (WMS) mediante API, facilitando la programación automatizada de tareas.
Aplicación en los subespacios de la planta
La utilidad del CarryBot D150 se materializa en la forma en que conecta de manera autónoma las diferentes áreas de la instalación:
- De materias primas a líneas de ensamblaje: El robot puede programarse para realizar entregas cíclicas o bajo demanda (mediante un sistema call-box o integración de software), transportando kits de componentes desde las áreas de preparación de materia prima directamente al punto de uso en las líneas de ensamblaje.
- Integración de la calidad: Al finalizar un subensamblaje, el equipo puede trasladar los lotes hacia las áreas de inspección de calidad sin necesidad de que el operario abandone su estación.
- Transferencia a zonas de productos terminados: Una vez aprobados, los productos embalados o los contenedores con mercancía finalizada se transportan de forma segura, manteniendo despejados los pasillos entre zonas.
Impacto operativo para responsables de fábrica
La implementación de este tipo de automatización logística busca generar un retorno de inversión basado en la reasignación laboral y la continuidad del proceso. Al delegar el transporte físico al CarryBot D150, los ingenieros de fabricación pueden estandarizar los tiempos de ciclo de suministro, reduciendo la variabilidad en la producción.
Es importante destacar que los requerimientos de carga y el volumen de transporte varían según la instalación. La gama OrionStar CarryBot ofrece múltiples modelos para adaptarse a diferentes escenarios, permitiendo a los responsables de operaciones escalar la flota o combinar equipos con distintas capacidades (por ejemplo, modelos con diferentes configuraciones de módulos superiores para el movimiento de cajas, bandejas o componentes específicos y el D150 para componentes ligeros).
Consideraciones de privacidad y cumplimiento normativo
Dado que el OrionStar CarryBot D150 opera en mercados globales (Europa, EE. UU., Asia) y depende de sensores avanzados para su navegación, los responsables de IT y operaciones deben evaluar las implicaciones del manejo de datos.
El equipo utiliza cámaras y tecnología LiDAR para el mapeo del entorno y la evasión de obstáculos, lo que implica la captura de datos espaciales y, potencialmente, el procesamiento en la nube y actualizaciones OTA (Over-The-Air). Los datos de navegación visual se procesan predominantemente en el borde (Edge Computing) para garantizar la privacidad, y las configuraciones del sistema permiten cumplir con el RGPD mediante la minimización de datos y el consentimiento informado de los empleados. Los administradores de la instalación deben revisar las políticas de retención de datos del fabricante y verificar que la configuración del sistema cumpla con las normativas locales de protección de datos, como el RGPD en Europa, especialmente en lo relativo a la captura de imágenes en espacios de trabajo donde transita personal humano.
Preguntas Frecuentes (FAQ)
¿Requiere la planta modificaciones físicas para que el robot funcione? No se requieren modificaciones de infraestructura fija (como rieles o reflectores de pared). El robot crea un mapa digital de la instalación durante su fase de configuración inicial, utilizando sus sensores a bordo.
¿Qué ocurre si la red Wi-Fi de la planta tiene zonas muertas? El robot puede continuar ejecutando su ruta preprogramada y realizar maniobras locales para evitar obstáculos de forma autónoma sin conexión. Sin embargo, para recibir nuevas órdenes del sistema central, reportar su estado en tiempo real o coordinarse con otros robots, requiere cobertura de red inalámbrica estable.
¿Puede el robot interactuar con puertas automáticas o ascensores? La integración con infraestructuras de la planta, como puertas automáticas, es posible a través de módulos de hardware de terceros o integraciones de red (IoT) gestionadas desde el sistema de control del fabricante, dependiendo de los protocolos de comunicación existentes en la instalación.


