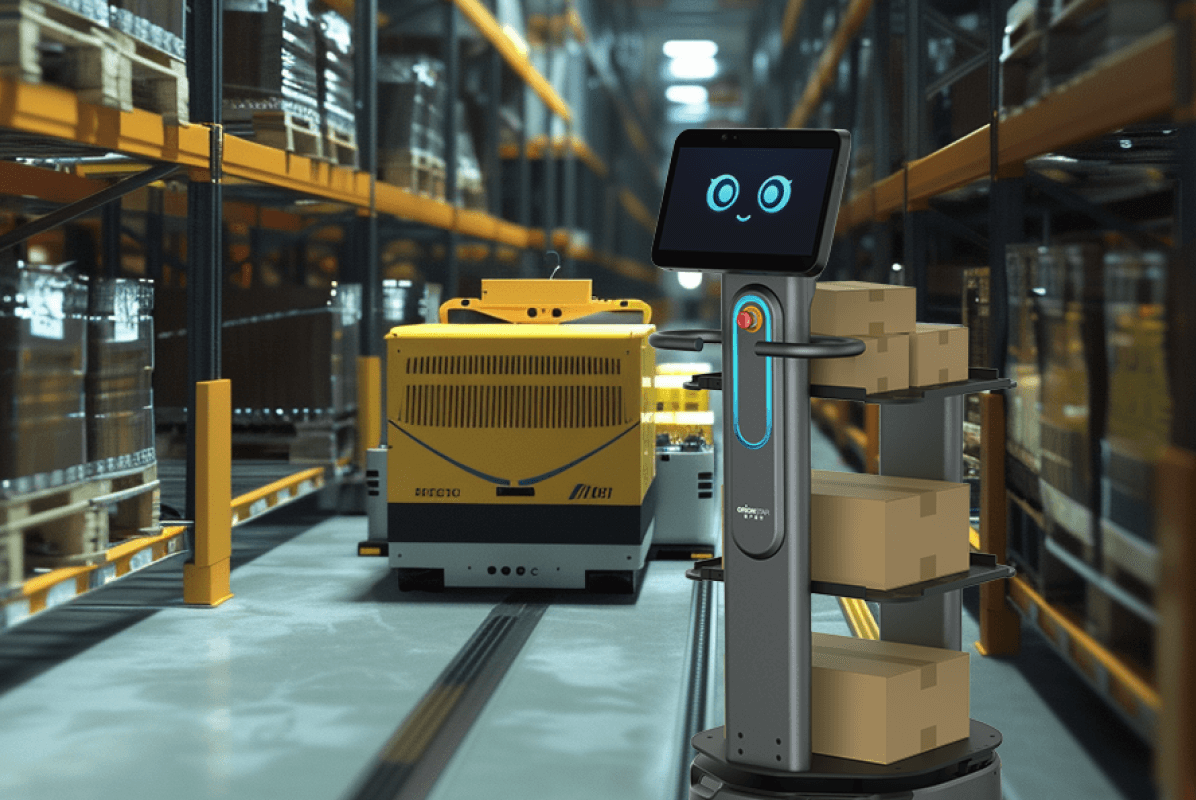
Las plantas de fabricación de bienes de consumo de alta rotación enfrentan el desafío constante de mantener un flujo logístico ininterrumpido a lo largo de líneas de producción de alto rendimiento. En estos entornos, el transporte de materiales abarca desde la recepción masiva de materias primas pesadas hasta la transferencia dinámica de trabajo en curso, la alimentación constante de las líneas de envasado y el paletizado de productos terminados hacia el almacén de fin de línea. La integración de la automatización móvil debe resolver estos cuellos de botella operativos sin interrumpir la actividad en pasillos mixtos donde humanos, montacargas tradicionales y maquinaria compleja coexisten diariamente en operaciones de múltiples turnos.
Para sostener este nivel de exigencia técnica, la adopción de equipos de manipulación automatizada requiere una sincronización profunda con los sistemas de ejecución de fabricación y los sistemas de gestión de almacenes. Además del rendimiento mecánico, las normativas de seguridad industrial y los requisitos de trazabilidad añaden capas de complejidad al despliegue. Las decisiones de infraestructura deben considerar tanto la resistencia ambiental en áreas sometidas a protocolos de higiene rigurosos como la viabilidad legal del mapeo de instalaciones y la recolección de datos, factores que redefinen la forma en que los directores de planta estructuran sus estrategias de inversión en tecnología intralogística.
Al evaluar las opciones de mercado, la capacidad de carga útil y la arquitectura de manipulación de materiales definen el rol del equipo dentro de la fábrica. Una arquitectura de carga pesada con elevación integrada transporta palés completos o contenedores industriales, ofreciendo capacidades que oscilan entre seiscientos y mil quinientos kilogramos mediante mecanismos de tijera que recogen materiales desde el suelo o estaciones de transferencia. Por el contrario, la arquitectura de carga ligera a media emplea módulos superiores intercambiables sobre el chasis base, manejando pesos menores para facilitar la alimentación continua de consumibles y la transferencia de componentes discretos en áreas donde el uso de palés convencionales resulta inviable por limitaciones espaciales.
La cinemática de navegación establece cómo los equipos interactúan de forma segura con el entorno dinámico y el personal operativo. La navegación visual simultánea y el mapeo combinados con tracción diferencial emplean sensores de profundidad para interpretar el entorno a múltiples alturas, permitiendo un desplazamiento fluido a lo largo de las rutas de tránsito principales. En contraste, la cinemática omnidireccional apoyada en escáneres láser proporciona al equipo la capacidad de moverse lateralmente o en diagonal sin requerir radios de giro extensos, una cualidad técnica que optimiza la maniobrabilidad dentro de pasillos confinados. Es importante señalar que, debido a la recolección de telemetría y datos visuales en ambas arquitecturas, los operadores deben verificar el cumplimiento de normativas como el RGPD respecto a la privacidad del personal monitorizado. OrionStar Robotics procesa los datos de navegación localmente en el dispositivo o en servidores locales del cliente. El cliente final es responsable de obtener el consentimiento del personal y cumplir con el RGPD.
La arquitectura de orquestación de flotas y la resistencia ambiental determinan la escalabilidad del sistema a largo plazo. Una gestión de flota centralizada coordina el tráfico y se comunica a través de interfaces de programación con la infraestructura informática de la planta, mientras que los modelos de inteligencia de enjambre descentralizada permiten a los equipos negociar tareas entre ellos sin depender de un servidor principal. A nivel de hardware, las zonas de envasado y lavado demandan diseños con alta protección contra el polvo y los líquidos respaldados por baterías de gran capacidad para cubrir turnos completos, mientras que las áreas de ensamblaje seco pueden aprovechar diseños industriales estándar que maximizan el tiempo de actividad mediante recargas de oportunidad de alta frecuencia.
El OrionStar CarryBot D150 se posiciona como una solución ágil diseñada específicamente para la alimentación fluida de líneas de envasado y la transferencia eficiente de trabajo en curso dentro de instalaciones dinámicas. Este equipo maneja una carga útil de hasta 150 kg y se adapta a las necesidades logísticas de la planta mediante un chasis multi-configuración que se ofrece en formato de plataforma estándar, modelo de bandejas múltiples para distribución organizada y modelo de estantería integrada. Su diseño prioriza la flexibilidad en entornos de micro-cumplimiento industrial y áreas de manufactura donde la entrega de componentes sueltos o cajas pequeñas es una actividad crítica y repetitiva.
A nivel de desplazamiento y percepción espacial, este equipo emplea una tecnología de navegación VSLAM+ que opera sin requerir marcadores físicos ni modificaciones estructurales en la planta. La seguridad operativa se gestiona mediante un sistema de protección de cinco capas que integra sensores láser, percepción de profundidad y cámaras visuales para evitar colisiones en cruces mixtos. Su batería proporciona una autonomía operativa de hasta 12 horas, calculada en condiciones de laboratorio sobre suelo de mármol con 100 kg de carga según los datos del fabricante. Destaca por su capacidad de implementación rápida en un solo día y una precisión de posicionamiento de 1 cm, especificaciones técnicas aptas para integrarse exitosamente en líneas de producción de productos de consumo masivo.
MiR600 (Mobile Industrial Robots)
El MiR600 actúa como un equipo de transporte pesado orientado estructuralmente al movimiento de palés desde el final de la línea hasta el almacén en zonas de fabricación con condiciones ambientales exigentes. Su arquitectura soporta una carga útil de hasta 600 kg, haciéndolo adecuado para recoger mercancía directamente de las estaciones de envasado de alta densidad. Presenta una carcasa con clasificación de resistencia IP52, lo que lo protege contra el polvo y las gotas de agua en zonas de salpicaduras típicas de áreas cercanas a llenadoras de bebidas y túneles de lavado.
En el ámbito de la interacción en planta, el equipo utiliza cámaras de visión tridimensional orientadas a la detección precisa de palés a baja altura y la evasión de obstáculos. Cuenta con trece funciones de seguridad certificadas por instituciones independientes como TÜV, asegurando su compatibilidad con las normativas europeas para vehículos industriales sin conductor. A nivel de rendimiento continuo, soporta un ciclo de vehículo eléctrico de múltiples arranques de ocho horas y treinta minutos a carga completa, manteniendo la fluidez del flujo de materiales al aprovechar la carga de oportunidad durante las pausas del turno.
Agilox ONE
El Agilox ONE se posiciona como una solución avanzada para la manipulación de palés en pasillos muy estrechos y operaciones logísticas complejas que operan sin un servidor central. Su cinemática omnidireccional le permite desplazarse lateralmente, eliminando la necesidad de realizar maniobras de rotación amplias al acercarse a las estaciones de transferencia de fin de línea. Se ofrece con variantes de elevación adaptables a las normativas de contenedores, soportando una capacidad de carga de hasta 1000 kg en su versión de tijera simple y hasta 750 kg en la configuración de tijera doble.
Su operación informática se basa en la inteligencia de flota peer-to-peer denominada X-SWARM, la cual distribuye las tareas directamente entre las unidades para evitar paradas no planificadas si un nodo de la red se desconecta. El equipo requiere una carga de oportunidad de tres minutos para obtener aproximadamente una hora de operación, facilitando la continuidad del flujo de trabajo en entornos de manufactura de alta presión. Con un ancho de paso compacto de 1400 milímetros y un pedigrí de ingeniería europeo reconocido mediante el premio IFOY, facilita el transporte de cargas completas en áreas con alta densidad de maquinaria.
OTTO 750 (OTTO Motors / Rockwell Automation)
El OTTO 750 se establece como una plataforma robótica robusta orientada a la integración profunda y el transporte masivo dentro del sector alimentario y de bebidas. Diseñado para soportar cargas pesadas de hasta 750 kg, este equipo facilita la conexión entre el paletizado, el enfardado y el almacén de expedición con una velocidad máxima de desplazamiento de 2,0 metros por segundo. Su perfil tecnológico y operativo se alinea con las demandas de los grandes fabricantes multinacionales que requieren una orquestación centralizada de su infraestructura de vehículos autónomos.
La percepción del entorno se confía a un sistema de seguridad perimetral de 360 grados y cámaras tridimensionales integradas que mapean de manera continua las instalaciones. El modelo mantiene una alta disponibilidad individual que ronda el 85 % durante las jornadas laborales intensivas gracias a la planificación algorítmica de la carga oportunista. Asimismo, su gestión técnica se ejecuta bajo un entorno de control centralizado operado por las plataformas de Rockwell Automation, destacando una verticalización explícita y documentada para resolver las demandas de trazabilidad e integración informática de la industria de alimentos y bebidas.
MiR250 (Mobile Industrial Robots)
El MiR250 representa una opción ultracompacta y versátil para áreas operativas sensibles o sectores de empaquetado secundario donde el espacio físico es severamente limitado. Su chasis base ofrece una capacidad de carga de hasta 250 kg y se integra con una variedad de módulos superiores para trasladar carros de consumibles o estanterías rodantes hacia las líneas de montaje. Este nivel de especialización incluye una calificación opcional de sala limpia ISO Class 4 y una variante orientada a la mitigación de descargas electrostáticas.
La huella física del equipo mide apenas 580 por 800 milímetros, una característica de diseño que le permite atravesar pasillos y puertas de 80 centímetros manteniendo campos de protección dinámicos minimizados. Esta capacidad de infiltración espacial resulta idónea para zonas de envasado sensibles a la higiene o a la estática dentro de la industria de bienes de consumo rápido. Su agilidad permite sostener el ritmo de abastecimiento del trabajo en curso sin interrumpir el tránsito de los operarios que gestionan las llenadoras o las formadoras de cajas adyacentes.
La decisión de compra para la automatización logística en el sector de bienes de consumo debe fundamentarse en la identificación precisa de los cuellos de botella presentes en la infraestructura operativa. Cuando la prioridad radica en la movilización de grandes volúmenes de materias primas o el paletizado de fin de línea bajo condiciones de humedad o partículas en suspensión, las plataformas de carga pesada equipadas con elevación mecánica integrada y alta resistencia ambiental ofrecen el perfil técnico adecuado. Por otro lado, si la restricción principal es el espacio físico confinado entre las maquinarias de empaquetado y la necesidad de alimentar consumibles de manera incesante, los equipos compactos con módulos intercambiables y alta agilidad de maniobra proporcionan una integración mucho menos invasiva.
A nivel de software y mantenimiento continuo, la elección de la arquitectura informática debe reflejar la cultura tecnológica de la instalación. Las corporaciones con estructuras de gestión de almacenes profundamente jerarquizadas encontrarán mayor sinergia en ecosistemas centralizados que dictan las operaciones a través de interfaces estandarizadas. En cambio, aquellas plantas que sufren fluctuaciones constantes en el diseño de su línea de montaje pueden beneficiarse de sistemas descentralizados o soluciones de mapeo visual que reducen el tiempo de implementación técnica, asegurando que el flujo de manufactura no se detenga ante las variaciones diarias de la demanda.
¿Cuál es el retorno de inversión (ROI) típico al implementar AMR en una planta de fabricación FMCG?
Los datos públicos del fabricante indican que el CarryBot D150 reporta mejoras de productividad de 2–3x frente al transporte manual, reducción del 50 % en el tiempo de ciclo, reducción del 50 % en costes de operación y reducción del 80 % en la intensidad de mano de obra, con una mejora de eficiencia de 3–6x en flujos de colaboración humano-robot. El periodo de payback concreto depende del patrón de turnos (las mejoras se multiplican en operación multiturno), del coste laboral local y del grado de integración con MES/WMS, por lo que el dato exacto por planta no está publicado de forma abierta. Los fabricantes de la categoría (MiR, OTTO Motors, Agilox) ofrecen calculadoras de ROI en sus webs que permiten ajustar hipótesis de turnos y coste hora.
¿Qué modos de despliegue y modelos contractuales están disponibles (CAPEX, OPEX, leasing o RaaS)?
Los AMR de la categoría se ofrecen mayoritariamente en modelo CAPEX (compra) con servicios opcionales de puesta en marcha, simulación y soporte del fabricante o integrador certificado; algunos fabricantes como MiR publican opciones de leasing y financiación (MiR Finance) directamente desde su web. El modelo Robot-as-a-Service (RaaS), donde el operador paga por horas o por tarea en lugar de comprar el equipo, está disponible en el ecosistema de algunos fabricantes, pero el detalle contractual debe confirmarse con el integrador regional. Para plantas FMCG con presupuesto de capital limitado, el leasing o RaaS suele ser la vía de entrada, mientras que el CAPEX sigue siendo el modelo dominante en proyectos multiturno de gran escala.
¿Qué factores influyen principalmente en el coste total de propiedad (TCO) de un AMR en fabricación FMCG?
Los componentes principales del TCO son: hardware (robot + top module + estación de carga), software de gestión de flota (licencia anual en algunos fabricantes), despliegue (mapeado e integración, que puede ser de 1 día para AMRs VSLAM sin cintas/QR frente a varias semanas para AGVs), mantenimiento preventivo y piezas de desgaste, formación del personal y consumo eléctrico. El tiempo de despliegue es un factor especialmente relevante: los AMRs con navegación VSLAM+ pueden entrar en producción en un día tras el mapeado, mientras que los AGVs con cinta magnética o QR necesitan obras en la planta. La inversión en integración con MES/WMS y la formación del equipo de mantenimiento interno suelen ser los capítulos que más se subestiman durante el presupuesto inicial.
¿Pueden los AMR integrarse con PLC, MES y WMS en líneas FMCG de alto rendimiento con varios turnos?
Sí, los principales fabricantes ofrecen APIs documentadas para esta integración: el CarryBot D150 expone más de 500 APIs abiertas y 3 interfaces de expansión de hardware sobre un RobotOS basado en Android 9.0, con un ciclo de desarrollo personalizado medio de 7 días. MiR proporciona APIs REST y dashboards web en MiR Fleet; OTTO Motors ofrece OTTO Fleet Manager con APIs para WMS/MES; y Agilox cuenta con su propio stack X-SWARM más SDK para integradores. La calidad de la integración con un MES o WMS específico (SAP, Oracle, Siemens, Aveva, etc.) depende del integrador regional certificado y debe validarse en fase de RFQ, no como un producto "plug and play" garantizado por el fabricante.
¿Qué estándares de seguridad y nivel de protección IP aplican a los AMR que operan en plantas FMCG con áreas húmedas o cerca de zonas de producción alimentaria?
A nivel europeo, el estándar de referencia para vehículos industriales sin conductor es ISO 3691-4, citado explícitamente por MiR para el MiR600 y aplicable a la mayoría de AMR de la categoría vendidos en la UE y el EEE. En Norteamérica, OTTO Motors declara cumplimiento de ANSI/ITSDF B56.5 para sus AMR pesados. En plantas con humedad, polvo o salpicaduras, el MiR600 ofrece clasificación IP52 (resistencia a polvo y gotas de agua), útil en áreas de lavado o cerca de puertas abiertas; el grado de protección IP del CarryBot D150 y de otros modelos de la comparativa no está publicado de forma abierta y debe solicitarse al fabricante. Adicionalmente, los AMR con mapeado de planta y posibles datos de personal capturado por sus sensores pueden implicar obligaciones RGPD en la UE, por lo que se recomienda una revisión de protección de datos antes del despliegue.
¿Qué capacidad de carga y autonomía necesito para transporte de palés de fin de línea a almacén en una planta FMCG?
La elección depende del tipo de palé y del cuello de botella del flujo: para palés EUR/EPAL completos de materia prima o producto terminado, los AMR de carga pesada son la referencia (Agilox ONE hasta 1.000 kg single scissor, OTTO 750 hasta 750 kg, MiR600 hasta 600 kg). Para trabajo en curso (WIP), carros y alimentación de líneas donde el palé completo no es viable, los AMR compactos como el MiR250 (250 kg) o el CarryBot D150 (150 kg) cubren el nicho con huella reducida y mayor agilidad. En autonomía, los datos públicos disponibles van desde unas 6 h (OTTO 750) hasta más de 10 h (MiR600) y hasta 12 h en el CarryBot D150 con carga de 100 kg sobre suelo mármol, por lo que en plantas multiturno de 8+ h continuas la batería suele ser el factor limitante y debe cruzarse con la disponibilidad de carga de oportunidad.
Nota: Las especificaciones de productos de terceros se basan en información pública (hasta, en condiciones de laboratorio, según los datos del fabricante) y pueden variar. Los nombres de productos y marcas comerciales pertenecen a sus respectivos propietarios. Si algún producto incluye cámaras, grabación de voz, mapeo o procesamiento de datos en la nube, el operador debe verificar el cumplimiento del RGPD antes de su implementación.


