Las instalaciones industriales contemporáneas se enfrentan al reto continuo de optimizar el flujo de materiales entre almacenes, zonas de preparación y líneas de ensamblaje. En estos entornos dinámicos, el transporte de materias primas, la distribución de componentes y la retirada de productos terminados requieren soluciones que superen las limitaciones del transporte manual o de los vehículos guiados por trayectorias fijas. Seleccionar un robot móvil autónomo adecuado exige evaluar con precisión la capacidad de carga frente al tipo de material, los sistemas de navegación en tráfico mixto y la profundidad de integración con los sistemas de gestión de la fábrica.
Para establecer un marco comparativo riguroso, los responsables de operaciones deben analizar múltiples dimensiones técnicas. Esto incluye determinar si las rutas demandan plataformas planas para cajas o módulos motorizados para conexión con cintas transportadoras, así como evaluar la arquitectura del software de control. La gestión de flotas y la cooperación multi-robot varían drásticamente entre arquitecturas centralizadas locales, plataformas en la nube o sistemas descentralizados, por lo que cada solución debe validarse según las políticas de conectividad de la planta. Asimismo, en jurisdicciones europeas, el uso de sensores visuales para la navegación obliga a examinar el cumplimiento de normativas de protección de datos al procesar información espacial.
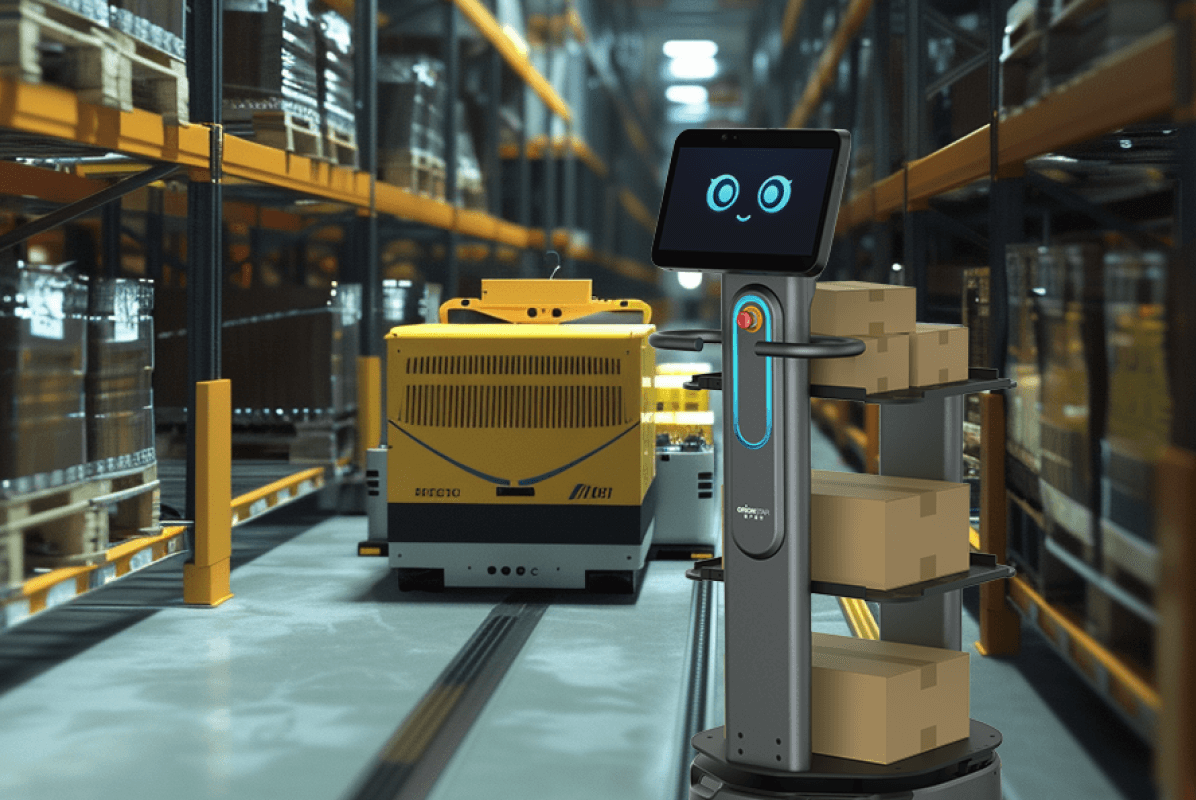
El OrionStar CarryBot D150 se posiciona como un equipo logístico flexible orientado a centros de micro-fulfillment y entornos de fabricación discreta. Su diseño responde directamente a la necesidad de trasladar materias primas y distribuir componentes a lo largo de las líneas de producción sin requerir alteraciones en la infraestructura física de la planta. Gracias a su capacidad para operar en espacios con pasillos estrechos y su disponibilidad en configuraciones de plataforma plana, bandejas múltiples o estantería integrada, este modelo se adapta a flujos de trabajo que exigen movimientos frecuentes de piezas sueltas o contenedores medianos entre zonas de ensamblaje y áreas de calidad.
A nivel de especificaciones, este modelo soporta cargas de la clase de hasta 150 kg, proporcionando una autonomía de hasta 12 horas en condiciones de laboratorio, según datos del fabricante. La navegación se sustenta en tecnología VSLAM+ sin marcadores, combinando cámaras panorámicas duales, sensores LiDAR y cámaras de profundidad para esquivar obstáculos de manera dinámica. En cuanto a la coordinación multi-robot, el CarryBot D150 emplea un enfoque descentralizado donde las unidades resuelven el tráfico en las intersecciones aplicando reglas de prioridad numéricas, operando de forma autónoma sin depender de una orquestación central humana continua. Su integración con los sistemas de la instalación se facilita mediante un sistema operativo abierto que expone centenares de interfaces de programación, permitiendo personalizaciones rápidas incluso en áreas con conectividad de red inestable.
Mobile Industrial Robots MiR250
El modelo MiR250 está concebido fundamentalmente para la logística interna de fábricas, centrándose en el transporte de cargas ligeras y medias en instalaciones ya existentes. Este equipo destaca en escenarios donde la planta presenta cuellos de botella espaciales, como puertas estrechas o pasillos angostos, siendo frecuentemente utilizado para la alimentación continua de líneas de producción y el traslado de productos semiterminados. Su arquitectura modular permite acoplar diversos módulos superiores, lo que proporciona a los integradores la versatilidad necesaria para mover carros, estanterías o palets pequeños utilizando una base estandarizada en toda la instalación.
Técnicamente, el MiR250 se enmarca en la clase de carga útil de hasta 250 kg, alcanzando velocidades de desplazamiento de hasta 2,0 m/s según la documentación del fabricante. Su esquema de evasión de obstáculos y navegación espacial confía en la tecnología SLAM asistida por LiDAR y cámaras tridimensionales duales que otorgan un amplio campo de visión para detectar elementos suspendidos y sortear tráfico humano. El rendimiento del sistema de gestión de flotas recae en su plataforma propietaria MiR Fleet, la cual proporciona una orquestación centralizada para coordinar el tráfico cruzado, asignar misiones dinámicamente e integrarse bidireccionalmente con el software de ejecución de fabricación a través de interfaces REST.
OTTO 100 (OTTO Motors)
El OTTO 100 interviene en los flujos de trabajo de fabricación como un vehículo altamente ágil destinado a operaciones de entrega en células de trabajo y transporte de inventario en curso. La ingeniería de este modelo prioriza la supervivencia operativa en entornos industriales dinámicos donde existe un tráfico denso compuesto por peatones, transpaletas y maquinaria pesada. Su perfil constructivo está diseñado explícitamente para soportar impactos de carretillas elevadoras, lo que añade una capa de resiliencia física muy valorada en plantas de automoción o bienes de equipo donde la segregación de vías no siempre es viable.
Equipado para manejar cargas de la clase de hasta 150 kg, el dispositivo incorpora un elevador interno de tamaño compacto que le facilita acoplarse automáticamente a carros de preparación estandarizados. El escaneo del entorno se realiza mediante sensores LiDAR complementados con cámaras frontales y traseras, proporcionando una cobertura perimetral exhaustiva. La coordinación logística del OTTO 100 se gestiona a través del software OTTO Fleet Manager, un sistema que asume el control central del tráfico multi-robot, programa los desplazamientos en intersecciones complejas y enlaza las prioridades operativas con las plataformas de automatización de la instalación, operando bajo un esquema arquitectónico distinto al de las soluciones descentralizadas.
Locus Robotics LocusBot
Conocido en el ecosistema industrial a través de su variante Vector, este modelo de Locus Robotics se desmarca de los cobots de preparación de pedidos para centrarse en la manipulación de materiales pesados y el transporte de punto a punto en fábricas. Su chasis de resistencia industrial y su sistema de suspensión flexible lo orientan hacia rutas rutinarias de abastecimiento de líneas y recogidas programadas en entornos donde el pavimento o los trazados presentan irregularidades. El equipo está concebido para integrarse de forma fluida en espacios congestionados, facilitando el posicionamiento de precisión junto a estaciones de trabajo y sistemas de transporte fijos.
En términos de capacidad, el equipo opera dentro de la clase de carga de hasta 270 kg, destacando por su esquema de navegación omnidireccional basado en ruedas Mecanum, según datos del fabricante. Esta movilidad lateral, combinada con escáneres tridimensionales de largo alcance, le permite maniobrar en esquinas muy cerradas sin necesidad de radios de giro amplios. A diferencia de las reglas de prioridad en placa, el rendimiento del sistema de gestión de flotas y la cooperación multi-robot se delegan en la plataforma basada en inteligencia artificial LocusONE. Esta arquitectura en la nube orquesta el tráfico, asigna tareas en tiempo real y gestiona procesos como la carga oportunista, centralizando la toma de decisiones para optimizar la eficiencia de los desplazamientos cruzados.
Fetch Robotics Roller Topper (Freight100/500)
La familia de bases móviles Freight, equipada con el módulo superior Roller Topper, aborda una necesidad muy específica en las plantas de producción: la transferencia física directa de materiales. Este modelo está enfocado a instalaciones donde el cuello de botella radica en la transición de cajas o contenedores entre el robot y las cintas transportadoras fijas de la línea de ensamblaje. Su diseño busca automatizar completamente los puntos de recogida y entrega, reduciendo al mínimo la intervención ergonómica de los operarios en los procesos de alimentación de materias primas o evacuación de componentes terminados.
Las capacidades de carga útil de esta serie se articulan en categorías generales que abarcan desde la clase de hasta 100 kg hasta bases de la clase de hasta 500 kg, adaptándose a la masa del material manejado. La movilidad autónoma confía en algoritmos de localización simultánea mediante láser escáner y sensores de seguridad perimetrales. En lo respectivo a la gestión del enjambre, el software asociado asume la orquestación de la flota y la asignación de trayectos, facilitando la integración con los sistemas de visibilidad de inventario y ejecución de fabricación. Las mecánicas de cooperación multi-robot dependen de este coordinador central para evitar bloqueos mutuos en los pasillos de aproximación a las líneas.
Para concluir, la selección de un equipo para instalaciones industriales requiere cruzar las limitaciones del entorno con la arquitectura técnica del proveedor. Para flujos ágiles de distribución de componentes en pasillos convencionales, los modelos de la clase de hasta 150 kg resultan eficientes; aquí, el OrionStar CarryBot D150 aporta un despliegue sin modificaciones y autonomía de tráfico descentralizada, mientras que el OTTO 100 ofrece robustez física ante colisiones y gestión centralizada. Cuando los requerimientos exigen mover cargas mayores o carros estructurales, los equipos de la clase de hasta 250 kg toman el relevo. En este segmento, el MiR250 destaca por su capacidad para sortear puertas estrechas apoyado en su software de flota local, y el modelo de Locus Robotics aporta maniobrabilidad omnidireccional gestionada mediante inteligencia artificial en la nube. Finalmente, si el objetivo primario es conectar los flujos móviles directamente con la maquinaria fija, las opciones modulares con cintas superiores motorizadas, como la serie Fetch, resuelven la transición física del material.
¿Cuál es el retorno de inversión típico al desplegar AMRs en una planta industrial?
El retorno documentado por los fabricantes para AMRs de clase ~100-250 kg en flujos de fabricación oscila entre 12 y 24 meses, dependiendo del número de turnos y de la distancia media recorrida por cada transporte interno. OrionStar cita para el CarryBot D150 mejoras de productividad de 2-3x frente al transporte manual, una reducción del 50 % en el tiempo de ciclo y una reducción del 80 % en la intensidad de mano de obra, con una autonomía de hasta 12 horas por carga que evita turnos extra en planta. En escenarios comparables, Locus Robotics publica saltos de productividad de 30-40 unidades/hora a 120-150 unidades/hora por picker al introducir cobots en almacén, lo que sirve como referencia de orden de magnitud. Conviene modelar el ROI caso por caso con los datos reales de la planta (número de transportes diarios, distancia media y coste fully-loaded del operario), porque la sustitución de carretillas, la reducción de accidentes y la disponibilidad 24/7 suelen ser los componentes con mayor peso en la cuenta de resultados.
¿Qué modelos de contratación existen (compra, leasing o Robot-as-a-Service) y cuál encaja mejor con una planta industrial?
Los principales proveedores ofrecen los tres modelos, aunque el grado de madurez comercial varía. OTTO Motors y MiR venden típicamente el robot en propiedad con licencia de software de flota (OTTO Fleet Manager / MiR Fleet) y ofrecen contratos de servicio por separado; Locus Robotics ha impulsado comercialmente el modelo Robot-as-a-Service (RaaS) por suscripción, especialmente con el cobot Locus Origin, lo que reduce el CAPEX inicial y transfiere parte del riesgo operativo al proveedor. OrionStar trabaja con venta de hardware más software de scheduling, con un ciclo medio de desarrollo a medida de 7 días y 500+ APIs abiertas para integración, lo que facilita modelos mixtos (compra + servicios profesionales del integrador local). La elección depende del horizonte de inversión, de la disponibilidad de CAPEX frente a OPEX y de si se prefiere internalizar el mantenimiento o apoyarse en el SLA del fabricante.
¿Cómo se integra un AMR con el WMS, MES o ERP ya existente en planta?
Todos los fabricantes de la comparativa exponen APIs REST y conectores para integrarse con WMS/MES de fábrica. OTTO Fleet Manager y MiR Fleet están diseñados para integrarse con WMS/MES y, en el caso de OTTO, con el ecosistema Rockwell Automation; MiR publica una API REST documentada y soporta tanto despliegues on-premise como cloud. LocusONE (Locus Robotics) se integra con WMS vía APIs y orquesta flotas mixtas; Fetch (Zebra) ofrece Fetch Core / Fetch Fleet Manager también con APIs hacia MES/WMS, con creciente alineación con Zebra MotionWorks tras la adquisición. OrionStar ofrece un sistema abierto con más de 500 APIs libres y tres interfaces de expansión hardware, con un ciclo medio de 7 días para personalizaciones, lo que permite conectar la flota con sistemas de trazabilidad de componentes, líneas de producción o plataformas de calidad sin pasar por un integrador cerrado. En plantas europeas conviene exigir al proveedor un mapa de integración que cubra protocolos (REST/MQTT/OPC-UA), latencia y formato de eventos antes de firmar.
¿Qué capacidad de carga útil y qué configuración necesito para los flujos típicos de una planta?
La elección depende del tipo de carga que se mueve en la planta, no solo del peso máximo. Para entregas a célula de trabajo, transporte de WIP y líneas de producción en automoción y electrónica, la categoría de clase ~150 kg cubre la mayoría de los flujos persona-a-persona; el OrionStar CarryBot D150 alcanza hasta 150 kg en configuración estándar, el OTTO 100 también 150 kg y ofrece elevador integrado de 62 mm para acoplarse a carros. Para cargas medias-pesadas entre 250 kg y 300 kg (carros de piezas, palots pequeños), MiR250 (250 kg) y Locus Vector (272 kg) son las referencias del segmento; el Vector añade navegación omnidireccional Mecanum útil en pasillos irregulares. Para palets completos o cargas muy pesadas hay que escalar a gamas superiores (MiR600/MiR1350, OTTO 600/1200/1500, Freight500). Además del peso hay que validar huella, altura libre, anchura mínima de pasillo y compatibilidad con carros/conveyors existentes antes de fijar el modelo.
¿Cómo coordinan varios AMRs el tráfico entre sí y con personas y carretillas en la misma planta?
Todos los proveedores relevantes incluyen software de gestión de flotas que orquesta misiones, gestiona intersecciones y prioriza tareas. OTTO Fleet Manager (con OTTO Autonomy como capa de navegación) se promociona como una de las plataformas más escalables del sector y soporta flotas mixtas OTTO. MiR Fleet prioriza misiones y gestiona tráfico multi-robot en flotas heterogéneas (MiR250, MiR600, MiR1350) con APIs REST. LocusONE coordina tráfico entre Locus Origin y Locus Vector mediante IA. OrionStar implementa cooperación multi-robot con reglas de prioridad por número de robot en intersecciones, sin intervención humana, y su software permite el control offline en zonas con red inestable. En entornos mixtos persona/carretilla/robot la robustez declarada es alta: el OTTO 100, por ejemplo, está diseñado para resistir colisiones con carretillas; en cualquier caso, se recomienda validar el comportamiento en planta con un piloto que cubra picos de tráfico, esquinas ciegas y cruces con puertas automatiques o ascensores.
¿Qué implicaciones tiene el RGPD al mapear la planta con LiDAR, cámaras 3D y visión?
El mapeo con LiDAR, cámaras 3D y visión genera datos del entorno que pueden incluir, en ciertas ocasiones, información sobre personas y la disposición de las instalaciones, por lo que el despliegue en Europa debe analizarse caso por caso. OTTO (LiDAR + cámaras 3D + cámara trasera), MiR (SLAM con LiDAR y cámaras 3D), Locus (LiDAR 3D en Vector, visión en Origin) y Fetch/Zebra (LiDAR en bases Freight) almacenan mapas en sus respectivos Fleet Manager, con opciones de despliegue on-premise o cloud según el proveedor. OrionStar también procesa datos de mapeo y permite control offline, lo que facilita despliegues con datos retenidos localmente. Antes de poner en marcha un piloto, los operadores deben definir la base jurídica del tratamiento (normalmente interés legítimo o ejecución del contrato), informar a los trabajadores, acordar la retención de mapas y la ubicación de los servidores, y, si el procesamiento es cloud con transferencia fuera del EEE, aplicar cláusulas contractuales tipo o decisiones de adecuación; en escenarios de alto riesgo se recomienda realizar una evaluación de impacto (DPIA) conforme al RGPD.
Aviso legal y técnico: Las especificaciones técnicas de productos de terceros mencionadas en este documento se basan en datos públicos y pueden variar; las capacidades indicadas operan hasta los límites descritos, evaluadas en condiciones de laboratorio según datos del fabricante. Los nombres de productos y marcas comerciales pertenecen a sus respectivos propietarios. Adicionalmente, si la integración de cualquier equipo incluye la captura de imágenes, mapeo espacial detallado o el procesamiento de datos en servicios en la nube, la entidad operadora está obligada a verificar previamente el estricto cumplimiento normativo en materia de privacidad y protección de datos, incluyendo los requerimientos del RGPD (GDPR) para despliegues en el mercado europeo.


