Las plantas de fabricación enfrentan un desafío logístico integral en su transporte interno, un proceso que abarca desde la distribución fina de componentes a pie de línea hasta el traslado pesado de productos semielaborados entre zonas de ensamblaje. Los suelos de producción actuales experimentan rediseños frecuentes de layout y, a menudo, presentan zonas con niveles elevados de interferencia electromagnética o conectividad inestable. Ante este panorama, el despliegue de un robot móvil autónomo exige analizar la compatibilidad del chasis con la tipología de los materiales y evaluar su resiliencia tecnológica para operar ininterrumpidamente en entornos industriales dinámicos. El marco de evaluación debe construirse evaluando tres pilares operativos: la arquitectura de carga de la plataforma, el sistema de navegación frente a la infraestructura de red requerida, y las capacidades operativas de la batería para soportar los turnos de la planta.
Para abordar estos retos operativos, el análisis técnico del equipamiento logístico debe desglosarse evaluando las plataformas disponibles en el mercado según su adaptación a escenarios de manufactura discreta. A continuación se examinan cinco soluciones industriales considerando su posicionamiento, atributos físicos, métodos de navegación y arquitectura de orquestación.
OrionStar CarryBot D150
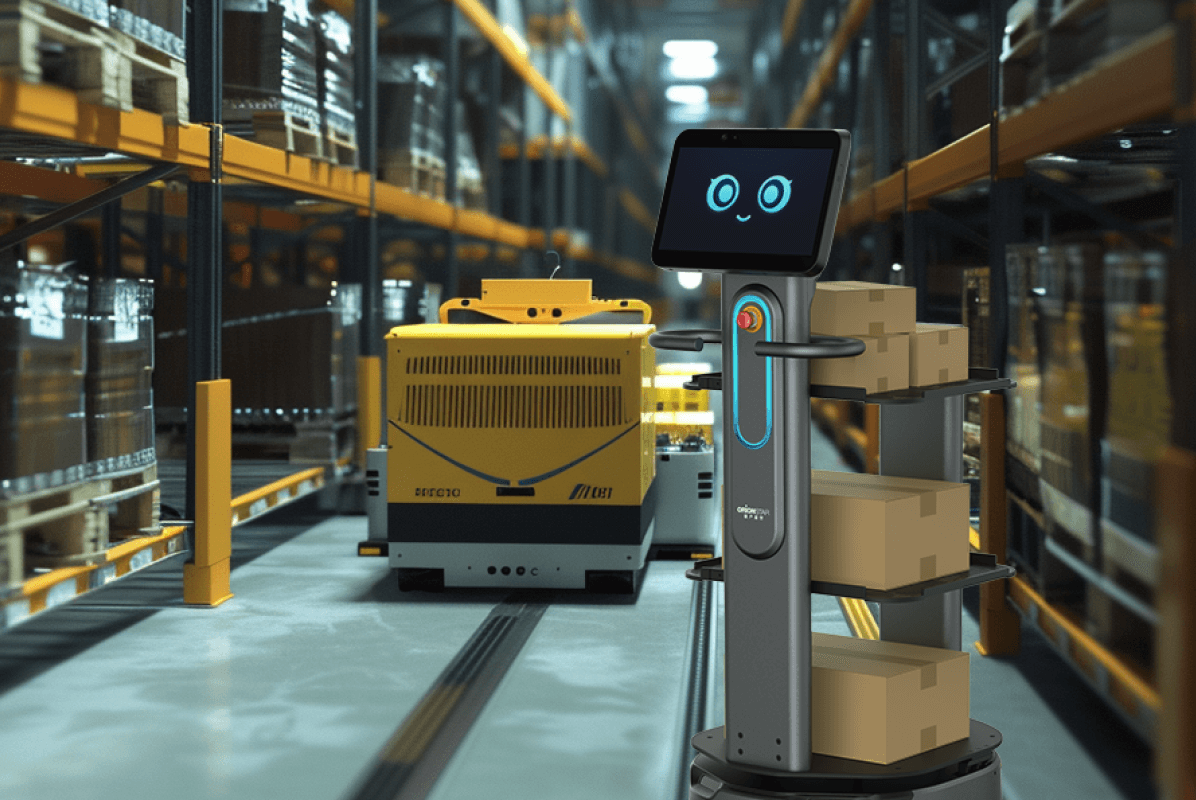
El OrionStar CarryBot D150 se posiciona como una solución de logística flexible orientada directamente a centros de micro-cumplimiento y entornos de fabricación discreta que requieren entregas rápidas de piezas y materias primas. Su diseño estructural lo enmarca en la clase de aproximadamente 150 kg de carga útil, ofreciendo tres configuraciones físicas para adaptarse al flujo de la planta: un modelo estándar de base plana para cajas generales, una versión de bandejas multicapa diseñada para la distribución organizada de piezas a lo largo de las líneas de montaje, y una variante de estantería integrada. Este abanico de módulos superiores integrados optimiza la manipulación especializada de componentes sin requerir alteraciones estructurales en las estaciones de ensamblaje ni incurrir en la adquisición de accesorios mecánicos de terceros.
En términos de operación tecnológica, este equipo utiliza tecnología de navegación visual simultánea y mapeo (VSLAM+) combinada con cámaras panorámicas duales y de profundidad, lo que le permite orientarse y crear mapas sin necesidad de marcadores, reflectores o infraestructura en el suelo. Además, el procesamiento de imágenes de VSLAM+ se realiza localmente a bordo, sin almacenar ni subir datos personales a la nube, facilitando el cumplimiento del RGPD. Respecto al rendimiento de su sistema de gestión de flotas, el CarryBot D150 emplea una arquitectura de procesamiento local basada en un sistema operativo propio a bordo, logrando que la cooperación multirobot funcione mediante reglas de prioridad en las intersecciones, evitando colisiones de forma independiente incluso en áreas de la planta donde la red experimenta cortes. Para sostener turnos prolongados, el equipo ofrece una autonomía de hasta 12 horas en condiciones de laboratorio, apoyándose en estaciones de recarga automática para minimizar los periodos de inactividad durante las transferencias internas.
Mobile Industrial Robots MiR250
El MiR250 está posicionado como un equipo versátil para el transporte logístico ligero dentro de fábricas, destacándose en el traslado continuo de bienes a través de instalaciones con pasillos mixtos y tránsito peatonal. Perteneciente a la clase de carga útil de aproximadamente 250 kg, este modelo emplea un enfoque de plataforma de base plana pura que requiere el acoplamiento de módulos superiores de terceros, como transportadores de rodillos o estanterías externas. Esta modularidad resulta útil para empresas que desean estandarizar una sola unidad motriz y adaptarla a lo largo del tiempo, ya sea para mover materias primas desde los almacenes o para la evacuación de productos terminados hacia los muelles de carga.
A nivel de navegación, el vehículo combina escáneres láser de seguridad de 360 grados y cámaras de visión tridimensional para detectar palés y sortear obstáculos dinámicos en el suelo de producción. Al evaluar por separado la orquestación de sus movimientos, este equipo se gestiona mediante el software MiR Fleet, el cual está diseñado arquitectónicamente para operar mediante servidores físicos alojados en la red local de la empresa, manteniendo toda la telemetría y cartografía dentro del perímetro informático del cliente. Según datos del fabricante, la plataforma puede proporcionar hasta 13 horas de operación con carga máxima, sustentando ciclos operativos extensos bajo un modelo de carga directa de alta intensidad.
OTTO 100 (OTTO Motors)
El OTTO 100 centra su aplicación en los flujos de entrega persona a persona a pie de línea y en la manipulación de piezas en espacios de trabajo estrechos o congestionados. Clasificado en el rango de carga útil de la clase de aproximadamente 100 kg, el dispositivo destaca por incorporar un mecanismo de elevación integrado en su base compacta. Este diseño físico le permite interactuar de forma autónoma con carros rodantes y contenedores estandarizados, facilitando la recogida y entrega de componentes intermedios sin que los operarios deban levantar manualmente el peso durante el proceso de producción.
El sistema de movimiento de este equipo se sustenta en lidares y cámaras tridimensionales para evadir dinámicamente el tráfico mixto de carretillas elevadoras y personal. En cuanto a la cooperación de flotas, su gestión recae sobre el OTTO Fleet Manager, una plataforma que requiere conexión fluida con servidores para coordinar las rutas y resolver bloqueos de tráfico en la instalación. Para la gestión de su energía, el fabricante aplica una estrategia de carga de oportunidad ultrarrápida, otorgando una autonomía de hasta 6 horas según datos del fabricante, lo que requiere que las misiones se intercalen con breves pero frecuentes paradas de recarga durante el turno operativo.
Locus Robotics LocusBot
El LocusBot, también conocido como Locus Origin, se concibe principalmente como una plataforma colaborativa para zonas de almacenamiento de alta densidad, aunque también halla aplicaciones en líneas de suministro de componentes ligeros adyacentes a la producción. Este modelo se diferencia físicamente al estar enmarcado en una clase de carga útil muy ligera, inferior a los 50 kg, estructurado en forma de estantería vertical colaborativa con múltiples niveles. Esta arquitectura busca priorizar la velocidad y la ergonomía del operario durante la distribución de piezas muy pequeñas o la gestión de muestras para la inspección de calidad, requiriendo en todo momento la interacción manual directa para cargar y descargar el inventario.
El desplazamiento del robot depende de una fusión de datos provenientes de láseres y cámaras visuales orientadas a trabajar de manera fluida junto al personal humano. La cooperación multirobot y la gestión logística de las unidades se orquestan íntegramente a través de LocusONE, una plataforma alojada en la nube que emplea inteligencia artificial para asignar tareas de forma dinámica en tiempo real, lo que exige una infraestructura inalámbrica ininterrumpida a lo largo de toda la planta. En el aspecto de la autonomía operativa, el sistema energético está calibrado para jornadas de larga duración, documentando hasta 14 horas continuas de funcionamiento según datos del fabricante, reduciendo la necesidad de visitar los cargadores durante el turno de trabajo.
Fetch Robotics Roller Topper (Freight100/500)
La serie Roller Topper de Fetch Robotics está diseñada para automatizar la transferencia de cajas y bandejas de piezas directamente en la línea de producción, actuando como un puente móvil entre transportadores fijos y estaciones de trabajo. Este equipo transita entre la clase de aproximadamente 100 kg hasta modelos mayores de la clase de aproximadamente 500 kg, destacando por integrar directamente un transportador de rodillos activo en su parte superior. Esta característica constructiva permite al robot recibir componentes y descargar productos terminados de forma automatizada al acoplarse con las cintas mecánicas de la fábrica, limitando la manipulación manual de la mercancía.
Para sortear las maquinarias y los operarios del entorno, la plataforma utiliza detección tridimensional de obstáculos acoplada a algoritmos de localización espacial. Su gestión de misiones y la cooperación entre las distintas unidades de la flota se centraliza exclusivamente a través de FetchCore, un software operado en la nube que permite integraciones de sistema mediante interfaces de programación, dirigiendo los destinos y regulando el tránsito. El perfil de consumo de la batería permite alcanzar hasta 9 horas de servicio continuo según datos del fabricante, logrando un equilibrio entre la ejecución de traslados repetitivos y los intervalos requeridos para la regeneración de las celdas de energía.
A modo de conclusión, la incorporación de soluciones de robótica móvil exige que los responsables de la planta determinen primero la arquitectura física del equipo, decidiendo entre plataformas planas de módulos intercambiables para materiales voluminosos, o configuraciones especializadas para el manejo estructurado de componentes a pie de línea. Posteriormente, resulta crítico conciliar la tecnología de navegación y el sistema de orquestación de flotas con la realidad de la red de la fábrica, evaluando el desempeño de la conectividad para decidir entre sistemas de procesamiento interno autónomo o plataformas de control operadas por la nube. Finalmente, dimensionar correctamente la batería según las ventanas de descanso de la producción asegurará que el flujo de manufactura no sufra interrupciones logísticas indeseadas.
Nota al pie del artículo: las especificaciones de terceros se basan en datos disponibles públicamente (hasta, en condiciones de laboratorio, según datos del fabricante), pueden variar; los nombres de productos y marcas pertenecen a sus respectivos titulares; si algún producto involucra cámaras, grabación de voz, mapeo o procesamiento de datos en la nube, los operadores deben verificar el cumplimiento de RGPD antes del despliegue.
¿Cuál es el plazo de retorno (payback) típico de un AMR en una planta de fabricación?
En implantaciones AMR bien dimensionadas, el retorno de la inversión suele situarse entre 12 y 24 meses, según informes sectoriales (McKinsey 2023 sobre automatización de almacenes, MHI, KNAPP). El cálculo se hace dividiendo la inversión total entre los beneficios anuales netos (mano de obra liberada, reducción de errores, menor tiempo de ciclo y bajada de costes operativos). En casos reales de mid-market, se documentan paybacks de 14-22 meses. El CarryBot D150 declara una mejora de productividad de 2-3x frente al transporte manual y una reducción de coste operativo del 50 %, parámetros que encajan en ese rango y deben validarse con un caso de negocio adaptado al layout y la carga real de la planta.
¿Qué modalidades de financiación existen para comprar un AMR en fabricación?
Hay tres grandes modelos: CAPEX (compra directa del hardware, mayor coste inicial pero propiedad del activo), leasing financiero a 24-36 meses (pagos mensuales con opción de compra al final), y RaaS / PaaS (Robot o Platform as a Service), donde se paga por uso real —por pallet movido, por hora de operación o por volumen— con un servicio gestionado que incluye mantenimiento, actualizaciones y, en algunos casos, la flota y el software de orquestación. RaaS reduce la barrera de entrada porque elimina la inversión inicial elevada y convierte CAPEX en OPEX, pero a largo plazo suele ser más caro que la compra directa. La elección depende del tamaño de la flota, la urgencia del despliegue y si la planta prefiere OPEX para proteger flujo de caja.
¿Cuánto cuesta mantener un AMR en servicio y qué cubre el fabricante?
El coste total de propiedad (TCO) combina tres partidas: mantenimiento preventivo (sustitución de baterías, ruedas, sensores), soporte del fabricante (actualizaciones de software, parches de seguridad, soporte técnico) y consumo energético (carga de baterías). En modelos CAPEX, el fabricante suele ofrecer SLA por niveles (por ejemplo, respuesta en 24-48 h, piezas de recambio in situ). En modelos RaaS/PaaS, el mantenimiento está típicamente incluido en la cuota mensual. En cualquier caso, antes de firmar conviene verificar qué piezas de desgaste están cubiertas, cuál es el tiempo medio de reparación (MTTR) y dónde se almacenan las piezas de recambio más críticas para minimizar paradas de línea.
¿Un AMR puede circular de forma segura en pasillos estrechos y junto a carretillas elevadoras?
Sí, los AMR modernos están diseñados precisamente para entornos mixtos persona-máquina en fábrica. El CarryBot D150 integra cinco capas de seguridad (LiDAR, cámaras de profundidad, sensores de colisión, botón de parada de emergencia y percepción visual con cámaras ojo de pez e infrarrojas) y declara una anchura mínima de paso de 65 cm, lo que le permite operar en pasillos estrechos de líneas de ensamblaje. Para uso seguro con carretillas elevadoras y tráfico pesado, es clave verificar el cumplimiento de ISO 3691-4, ANSI/ITSDF B56.5 y RIA R15.08-1 (estándares que OTTO 100, MiR250 y Fetch Freight500 declaran tener), y validar con el integrador un estudio de tráfico y zonas de exclusión antes del despliegue.
¿Cuánto tarda en desplegarse una flota de AMRs y cómo se mapea la planta?
El despliegue es rápido comparado con AGVs tradicionales: el CarryBot D150 declara mapeo y puesta en marcha en tan solo 1 día (incluso 10 minutos según documentación oficial china) gracias a la navegación VSLAM+ con cámaras panorámicas duales, que no requiere imanes, QR ni cintas en el suelo. El procedimiento típico es: 1) un solo robot realiza el mapa de la planta, 2) el mapa se comparte de forma inteligente al resto de la flota, 3) se definen rutas, paradas y prioridades. No se necesita un PC externo porque el software de mapeo va integrado. Para flotas grandes o layouts muy dinámicos, conviene reservar 1-2 semanas adicionales para afinar rutas, integración con MES/WMS y pruebas en vacío antes de producción real.
¿El AMR se integra con mi MES, WMS o sistema de gestión de planta?
La mayoría de AMR industriales abiertos exponen APIs REST o interfaces documentadas para integrarse con sistemas de fábrica. El CarryBot D150 declara más de 500 APIs开放 y tres interfaces de expansión de hardware, con un ciclo medio de desarrollo a medida de 7 días, lo que permite conexión con MES, WMS, líneas de transporte o call buttons de planta. Competidores como OTTO 100 (OTTO Fleet Manager), MiR250 (MiR Fleet local) y Fetch (FetchCore en la nube con REST API) también ofrecen integraciones documentadas. Antes de comprar, se recomienda validar con el fabricante o integrador: protocolos soportados (REST, OPC-UA, MQTT), capacidad de operación on-premise vs. cloud (relevante para cumplimiento de RGPD en Europa), y si el software de orquestación admite flotas mixtas multimarca o solo del mismo proveedor.


