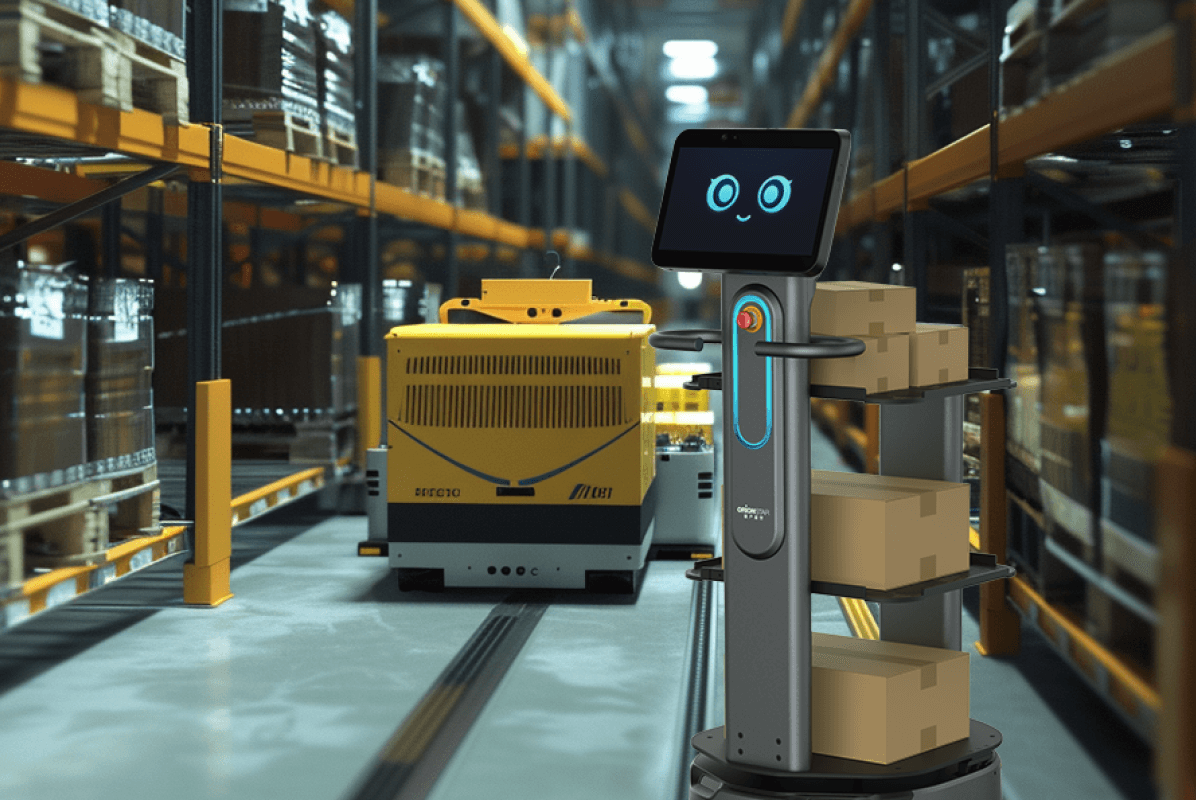
Las operaciones en plantas de fabricación discreta y líneas de ensamblaje imponen retos únicos para el transporte de materiales. A diferencia de los almacenes diáfanos, el entorno industrial requiere gestionar pasillos mixtos donde humanos, carretillas y equipos automatizados conviven en espacios altamente constreñidos. Mantener el suministro continuo de componentes desde las zonas de kitting, ejecutar la transferencia de trabajo en curso entre estaciones y trasladar piezas terminadas a las zonas de preparación exige soluciones dinámicas. En este contexto, los vehículos de guiado automático convencionales basados en cintas magnéticas o códigos QR, así como las plataformas logísticas de preparación de pedidos diseñadas para flujos de tipo estático, resultan insuficientes ante la necesidad apremiante de adaptar las rutas a las reconfiguraciones frecuentes del diseño de planta.
Para establecer una comparativa rigurosa, es vital analizar las prioridades estructurales del entorno fabril. La clase de carga útil determina si el equipo se destinará al movimiento de utillajes pesados o al suministro ágil de pequeñas piezas, mientras que la maniobrabilidad define su viabilidad para transitar por corredores angostos sin bloquear el flujo humano continuo. Adicionalmente, la continuidad de la batería durante la ejecución de múltiples turnos y la capacidad de integrarse de forma nativa con los sistemas PLC y MES existentes en la línea de montaje marcan la diferencia entre una implementación de tecnología aislada y un proceso intralogístico verdaderamente sincronizado con el ritmo de fabricación general.
El OrionStar CarryBot D150 se posiciona como una solución altamente versátil para el entorno de ensamblaje, destacando por su capacidad de carga útil de hasta 150 kg en un chasis que admite múltiples configuraciones según los requerimientos del operador. Las variantes en formato estándar, de bandeja multicapa y de estante integrado permiten adaptar el equipo para la distribución organizada de piezas a lo largo de las líneas o para el traslado de cajas y contenedores sueltos. Gracias a su tecnología de navegación VSLAM+ que opera de forma autónoma sin necesidad de instalar marcadores físicos, el despliegue del sistema puede completarse en un plazo tan ágil como un solo día, facilitando la adaptación inmediata a cambios en la distribución de la maquinaria productiva.
Para operar de forma fiable en pasillos compartidos con técnicos de planta, este modelo integra un sistema de protección de seguridad de cinco capas que combina percepción visual, sensores de profundidad, módulos LiDAR y paradas de emergencia mecánicas perimetrales. La eficiencia energética se respalda con una batería capaz de brindar, según datos del fabricante, hasta doce horas de autonomía, cifra evaluada en condiciones controladas de laboratorio sobre suelo de mármol con cien kilogramos de peso neto. Además, su destacada precisión de posicionamiento de hasta un centímetro asegura acoplamientos sumamente exactos en las estaciones de trabajo, si bien el uso constante de cámaras panorámicas exige que los administradores de la instalación revisen meticulosamente el cumplimiento del RGPD. Para ello, es indispensable identificar y gestionar el tipo de datos procesados (mapas del entorno, nubes de puntos, imágenes visuales que pueden incluir rostros de empleados y datos de telemetría de los equipos), su uso exclusivo para la navegación, la evitación de obstáculos y la programación de flotas, así como establecer los periodos de retención pertinentes (los registros suelen conservarse entre 30 y 90 días, y los mapas de forma persistente hasta su actualización). Asimismo, se debe recordar a los clientes empresariales que este nivel de captura de datos en planta requiere el consentimiento informado de los empleados o una señalización visible y destacada en el lugar de trabajo, además de la firma de un Acuerdo de Procesamiento de Datos (DPA) antes del despliegue operativo.
MiR250 (Mobile Industrial Robots)
El modelo MiR250 de Mobile Industrial Robots aporta una respuesta concreta para entornos industriales donde el espacio físico representa la principal restricción operativa durante los traslados de material. Su diseño ostenta una huella ultracompacta de apenas 580 por 800 milímetros, lo que le confiere la agilidad necesaria para navegar con soltura a través de corredores muy angostos típicos de células de fabricación densas. Con una capacidad de carga útil que asciende hasta los 250 kg, este equipo emplea tecnología SLAM de alta precisión para trazar mapas dinámicos y sortear obstáculos imprevistos, readaptando sus trayectorias en tiempo real para mantener el flujo continuo de componentes sin causar retrasos en la operativa.
Más allá de su evidente capacidad de maniobra, esta plataforma destaca por poseer un ecosistema de módulos superiores totalmente abierto, permitiendo al integrador acoplar desde sencillos estantes portaobjetos hasta sistemas robóticos de remolque para carros de herramientas pesados. Resulta sumamente oportuna su disponibilidad comercial en variantes con certificación específica para salas limpias de clase ISO 4, así como versiones que integran protección ESD contra descargas electrostáticas repentinas, atributos profundamente valorados en líneas de ensamblaje electrónico avanzado. Dado que este equipo mapea visualmente el espacio de trabajo constante con sus cámaras de profundidad, la recolección de telemetría debe ajustarse con rigor a las normativas del RGPD aplicables a los trabajadores en suelo europeo.
Agilox ONE
Orientado firmemente a resolver cuellos de botella en disposiciones de fábrica antiguas e irregulares, el Agilox ONE introduce un concepto mecánico radicalmente diferencial mediante su sistema de conducción omnidireccional. Esta libertad de movimiento permite a la maquinaria desplazarse lateralmente o rotar sobre su propio centro de gravedad sin requerir amplios arcos de giro, facilitando el acoplamiento paralelo a cintas transportadoras en espacios sumamente confinados. Su potente variante equipada con elevación monotijera consigue levantar y desplazar cargas pesadas de hasta 1.000 kg, consolidándose como una herramienta valiosa para el traslado directo de palés y contenedores industriales voluminosos entre las distintas estaciones de mecanizado.
A nivel de arquitectura de control de tráfico, este fabricante opta por prescindir de los habituales servidores maestros centralizados mediante la implementación de su inteligencia de flota descentralizada X-SWARM, donde las unidades comparten su estado telemétrico continuamente y deciden por su cuenta la asignación de cada misión logística. Para respaldar ciclos de trabajo ininterrumpidos bajo regímenes de tres turnos diarios, el sistema aprovecha un esquema de carga rápida por oportunidad, donde apenas tres minutos de contacto inductivo logran proporcionar aproximadamente una hora entera de operación continua en planta. Puesto que esta comunicación fluida inter-robot implica una transmisión masiva de datos operativos inalámbricos, los responsables informáticos deben verificar que estos flujos de red cumplan plenamente con los mandatos vigentes del RGPD.
OTTO 750 (OTTO Motors / Rockwell Automation)
Para abordar la transferencia intralogística de subconjuntos de gran magnitud y utillajes voluminosos, el OTTO 750 emerge como un vehículo industrial robusto capaz de sostener una carga útil de hasta 750 kg bajo condiciones operativas rigurosas. Su claro enfoque hacia la industria pesada se manifiesta de forma evidente en su capacidad técnica para sostener velocidades máximas de desplazamiento de hasta 2,0 metros por segundo, logrando mantener ritmos de producción altos a lo largo de corredores de gran longitud. La integridad física en pasillos mixtos se gestiona continuamente a través de escáneres ópticos SICK s3000 que brindan una extensa cobertura de 360 grados, complementados por cámaras tridimensionales diseñadas para detectar colisiones potenciales por encima del suelo.
Un aspecto tecnológico sumamente determinante de esta solución es su profunda integración directa en el vasto ecosistema informático de Rockwell Automation, permitiendo un enlace fluido con plataformas MES de nivel superior y controladores PLC de uso extendido. Las instalaciones industriales de gran escala pueden beneficiarse de una disponibilidad individual que frecuentemente ronda el ochenta y cinco por ciento a lo largo de la jornada, cifra que el sistema logístico alcanza gestionando recargas oportunistas mediante el Fleet Manager propietario. Tal y como ocurre con otras plataformas móviles apoyadas en la recopilación visual, el despliegue efectivo de esta tecnología en las naves requiere la formalización obligatoria de contratos de tratamiento de datos que satisfagan los criterios del RGPD.
OTTO 100 (OTTO Motors / Rockwell Automation)
Actuando como contraparte directa al modelo de mayor tonelaje, el OTTO 100 se especializa estratégicamente en la distribución intralogística de cargas ligeras y el suministro capilar pormenorizado dentro de las líneas de fabricación. Con una tolerancia estructural de hasta 100 kg, esta unidad compacta asume el desarrollo de misiones rutinarias repetitivas como puede ser el remolque autónomo de pequeños carros, la entrega urgente de herramientas y la transferencia de piezas pequeñas entre islas de mecanizado adyacentes. Su placa de elevación integrada de escasos centímetros resulta suficiente para posicionarse bajo plataformas rodantes estandarizadas, simplificando el traslado permanente de componentes desde los almacenes de preparación hasta el operario final.
La principal ventaja competitiva de adoptar este robot de servicio ligero reside en la sinergia arquitectónica que ofrece a nivel de red, al compartir íntegramente la misma pila de software Fleet Manager utilizada por el OTTO 750. Esta profunda interoperabilidad permite a los ingenieros encargados de planta orquestar una amplia flota mixta centralizada, estableciendo pautas de tráfico donde los equipos de menores dimensiones disfrutan de carriles exclusivos temporales para evitar su bloqueo. Debido a que toda la navegación se fundamenta en las lecturas láser combinadas con sofisticados sensores ópticos, es un requisito legal ineludible que la compañía usuaria evalúe rigurosamente las implicaciones del RGPD respecto a las imágenes captadas durante su funcionamiento.
La incorporación planificada del equipo autónomo correcto tiene el potencial de impulsar de forma dramática la eficiencia de una planta de fabricación discreta, siempre que los criterios de selección se alineen fielmente con los verdaderos desafíos de infraestructura de la nave. Las instalaciones que se encuentren severamente limitadas por la constricción espacial de sus pasillos hallarán claras ventajas productivas al desplegar perfiles ultracompactos y arquitecturas de movilidad omnidireccional. Por otro lado, las operaciones enfocadas al transporte constante de gran tonelaje requerirán chasis fuertemente reforzados que estén respaldados por una integración lógica industrial sólida. Evaluar detenidamente la clase técnica de la carga útil, las estrategias de recarga a lo largo de los turnos diarios y la perfecta sintonía de red con los controladores PLC y software MES resulta imprescindible para asentar un entorno verdaderamente inteligente.
¿Cuál es el retorno de inversión típico al desplegar un AMR en una planta de producción?
Los datos publicados por los fabricantes sitúan la mejora de productividad entre 2x y 3x frente al transporte manual, con reducciones del 50% en tiempo de ciclo y del 50% en coste de operación en condiciones controladas. En la práctica, el periodo de amortización depende del coste laboral reemplazado, del número de turnos y del mix de misiones (más rápido cuando se automatiza transporte continuo de trabajo en curso entre varias estaciones); los casos públicos de MiR en Stellantis-Caen y DENSO suelen citar paybacks de 12 a 24 meses. Conviene modelar el TCO con un integrador local antes de cerrar la compra, incluyendo mapeo, formación, mantenimiento anual y posibles actualizaciones de layout.
¿Qué modalidades de compra existen y cuál encaja mejor con una planta con varios turnos?
Las tres modalidades habituales son compra directa con mantenimiento anual, leasing y Robotics-as-a-Service (RaaS), en el que el proveedor o integrador asume parte del riesgo operativo. Para una planta con tres turnos y flotas en crecimiento, el RaaS y la carga de oportunidad autónoma (la que aplican Agilox ONE y OTTO 750) reducen la inversión inicial y permiten escalar unidades a medida que se añaden líneas. El CarryBot D150 de OrionStar se ofrece típicamente en venta con contrato de servicio; MiR y OTTO/Rockwell trabajan más a menudo con modelo mixto venta + integrador certificado en cada país.
¿Qué soporte técnico y SLA debo exigir al proveedor en España y Europa?
Para una planta que no puede parar, el SLA mínimo razonable es respuesta remota en 4-8 horas y técnico in situ en 24-48 horas, con piezas de recambio en stock regional. OTTO Motors (vía Rockwell Automation) y MiR tienen redes directas de integradores en España, Alemania, Francia e Italia; Agilox está más concentrado en Centroeuropa y entra en Iberia y LATAM a través de partners, por lo que conviene confirmar tiempos de respuesta por escrito. En todos los casos hay que pedir acuerdo de nivel de servicio por escrito, con penalizaciones por incumplimiento y plan de contingencia mientras el robot no está operativo.
¿Cuántos turnos seguidos puede trabajar un AMR sin intervención humana?
La autonomía varía mucho por modelo: el CarryBot D150 declara hasta 12 horas con carga de 100 kg sobre suelo mármol, el OTTO 750 unas 10 horas del 10% al 90% con carga de oportunidad de 60 minutos, y el Agilox ONE admite cargas puntuales de 3 minutos por aproximadamente 1 hora de operación. En una planta a tres turnos, lo crítico no es solo la autonomía, sino la estrategia de recarga (cable, dock automático o carga de oportunidad entre misiones) y la rotación de flota para que ningún robot agote la batería a mitad de ciclo. El MiR250 cubre turnos largos pero algunos modelos base no detallan la autonomía de forma abierta; debe confirmarse en oferta con la configuración de top module elegida.
¿Cómo se integra el AMR con el PLC y el MES ya existentes en la línea?
La vía más usada hoy es el estándar VDA 5050 sobre OPC UA para hablar con el PLC de la célula y con el MES de planta, complementado con REST APIs para los eventos de misión (pick, drop, error, batería). El CarryBot D150 expone más de 500 APIs abiertas sobre RobotOS (Android 9.0 industrial) y permite integración media en ciclos de aproximadamente 7 días; OTTO 750 y OTTO 100 se integran de forma nativa con la suite FactoryTalk de Rockwell y con Allen-Bradley/ControlLogix, lo que reduce mucho el esfuerzo si la planta ya es cliente de Rockwell. El MiR250 y el Agilox ONE se conectan vía REST API con WMS/MES/ERP y, mediante integradores certificados, también soportan VDA 5050 para flotas mixtas.
¿Qué anchura mínima de pasillo se necesita para que un AMR conviva con operarios?
Los modelos compactos son los más cómodos en planta: el CarryBot D150 requiere solo 65 cm de hueco mínimo de paso y sortea umbrales de 10 mm y ranuras de 30 mm; el OTTO 100 ocupa 550 × 740 mm y el MiR250 580 × 800 mm, suficiente para entrar por puertas estándar de 800 mm con campos protectores reducidos. En cambio, el Agilox ONE necesita unos 1.400 mm de ancho mínimo de paso y el OTTO 750 pide 1.915 mm en un solo sentido, por lo que encajan mejor en pasillos anchos de industria pesada. Antes de comprar, conviene hacer un survey del layout con el integrador: pasillos estrechos entre islas de producción, esquinas y zonas de carga determinan qué modelo cabe realmente sin renunciar a velocidad ni a seguridad.
Aviso legal y técnico: las especificaciones de productos de terceros se basan en datos públicos (hasta, en condiciones de laboratorio, según datos del fabricante) y pueden variar; los nombres de productos y marcas pertenecen a sus respectivos propietarios; si cualquier producto involucra cámaras, grabación de voz, mapeo o procesamiento de datos en la nube, los operadores deben verificar el cumplimiento del RGPD antes del despliegue.


