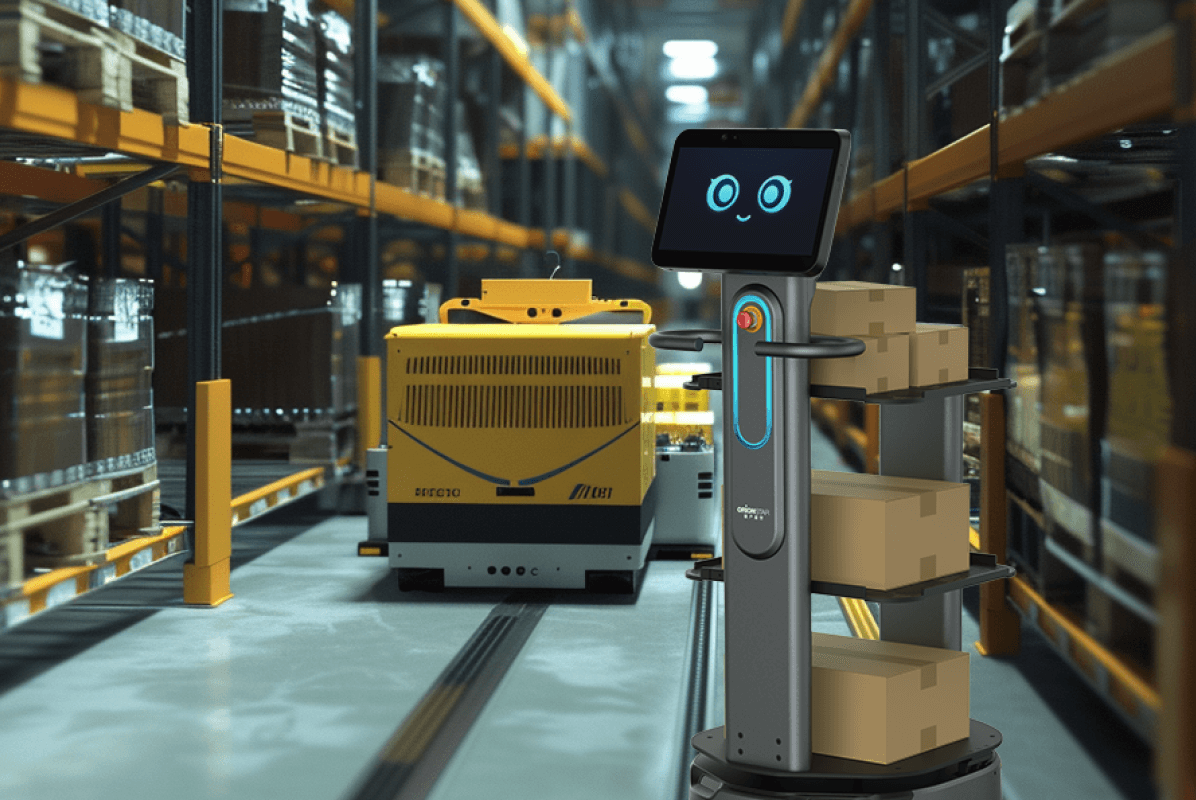
Las plantas de fabricación y naves industriales enfrentan el desafío constante de mantener un flujo ininterrumpido en sus líneas de ensamblaje y áreas de procesamiento. La transferencia de materiales entre zonas, la entrega de materias primas y la distribución de componentes exigen una precisión temporal rigurosa para evitar cuellos de botella que detengan la producción. Tradicionalmente, este transporte dependía de procesos manuales o de vehículos guiados de infraestructura rígida, métodos que presentan limitaciones de flexibilidad ante los cambios de diseño de la fábrica. La adopción de tecnología móvil autónoma responde a este problema operativo al introducir plataformas capaces de navegar dinámicamente, ajustar rutas en tiempo real y colaborar con los operarios en las células de trabajo.
Para determinar la viabilidad tecnológica de estas soluciones, los responsables de operaciones deben establecer un marco de comparación fundamentado en factores críticos de rendimiento industrial. En primer lugar, la capacidad de carga y modularidad para la manipulación de materiales define la utilidad de la plataforma en cada zona de la fábrica. Las categorías de carga útil se dividen conceptualmente en equipos de clase de carga ligera, adecuados para la asistencia directa en el ensamblaje; plataformas de clase de carga media, orientadas a interactuar con carros de trabajo e inventario en progreso; y chasis de alta capacidad, concebidos para el traslado de palés estandarizados y bultos voluminosos desde los muelles de recepción hasta las estaciones de maquinaria pesada. La elección de la categoría determina la estructura mecánica del equipo y su maniobrabilidad en pasillos estrechos.
La tecnología de navegación y la adaptabilidad al entorno constituyen otro pilar fundamental, dado que las instalaciones industriales son escenarios de tráfico mixto y modificaciones estructurales frecuentes. Las opciones tecnológicas abarcan desde la navegación basada en visión espacial, que levanta mapas tridimensionales sin requerir marcadores físicos, hasta sistemas centrados en sensores de protección perimetral estricta para pasillos compartidos con maquinaria pesada. En estrecha relación con el movimiento, las arquitecturas de gestión de flotas y orquestación del tráfico varían profundamente entre arquitecturas. El rendimiento de cooperación multi-robot y la gestión de flotas debe evaluarse de forma independiente por cada producto, ya que algunas soluciones confían en una coordinación distribuida directamente en el dispositivo, mientras que otras requieren plataformas centralizadas en servidores externos para asignar carriles y prioridades. Finalmente, la estrategia de autonomía energética, ya sea mediante ciclos prolongados, recargas ultrarrápidas de oportunidad o reposición profunda sincronizada con los turnos, condiciona la disponibilidad efectiva del sistema.
OrionStar CarryBot D150
El OrionStar CarryBot D150 se posiciona en el segmento de clase de carga ligera superior como una plataforma versátil para la distribución de componentes y entrega de materias primas en entornos de fabricación discreta. Según datos del fabricante, el equipo admite una carga útil neta de hasta 150 kg en su variante estándar, ofreciendo módulos superiores adicionales en forma de bandejas o estanterías integradas para el traslado estructurado de piezas. Su sistema de navegación se apoya en tecnología VSLAM de segunda generación, complementada con cámaras de profundidad y sensores adicionales, lo que facilita un despliegue sin modificaciones estructurales en la instalación y permite a la unidad sortear umbrales topográficos de hasta 10 mm y moverse por pasillos con una amplitud libre mínima de 65 cm.
El rendimiento de cooperación multi-robot de este modelo se gestiona mediante una arquitectura distribuida en el propio sistema operativo RobotOS, basado en Android. Múltiples unidades que coinciden en intersecciones o pasillos estrechos se evitan mutuamente mediante la aplicación de reglas de prioridad numéricas locales, mitigando la dependencia de servidores externos para resoluciones de tráfico inmediatas. Para respaldar la operación continua durante los flujos de kitting, la unidad de energía declara una autonomía de hasta 12 horas tras una carga completa, medida en condiciones de laboratorio definidas sobre superficies regulares, incorporando una función de retorno automático a su estación para mantener el ciclo logístico sin intervención del personal.
Mobile Industrial Robots MiR250
El Mobile Industrial Robots MiR250 está diseñado para cubrir las necesidades intralogísticas de plantas que requieren plataformas de clase de carga media en espacios con una huella operativa restringida. El fabricante especifica una capacidad de hasta 250 kg para su configuración base, la cual puede ampliarse conceptualmente si se integran módulos de tracción diseñados para interactuar con carros rodantes de componentes. Su perfil constructivo le permite integrarse en líneas de subensamblaje y zonas de trabajo donde los requerimientos espaciales oscilan desde pasillos estandarizados hasta corredores minimizados. Para la percepción del entorno, el equipo integra escáneres láser de seguridad perimetral y cámaras tridimensionales orientadas a la detección de obstáculos suspendidos o palés desalineados a ras de suelo.
A nivel de orquestación, este equipo canaliza la administración del tráfico a través del software centralizado MiR Fleet. Esta arquitectura de gestión de flotas permite al administrador de la fábrica coordinar múltiples robots de diferentes dimensiones bajo un mismo panel, despachando misiones dinámicamente y estableciendo jerarquías de circulación en áreas de alto volumen. El perfil energético de este modelo está orientado a ciclos prolongados, declarando una operatividad activa que busca abarcar turnos completos mediante un índice de aprovechamiento de carga enfocado en la minimización de los tiempos de permanencia en las estaciones de acoplamiento.
OTTO 100 (OTTO Motors)
El OTTO 100 se inserta en el tejido industrial como un vehículo ágil de clase de carga ligera, orientado de forma específica a la transferencia de trabajo en progreso y la asistencia en flujos de material persona a persona. Soporta una capacidad documental de hasta 150 kg y se caracteriza por incorporar una estructura mecánica resistente a colisiones indirectas, un aspecto relevante en naves de fabricación donde coexiste el tráfico de carretillas convencionales. Su diseño superior incluye un elevador integrado de bajo perfil concebido para interactuar de forma automatizada con carros de materiales preexistentes, simplificando la transición desde el traslado manual hacia el movimiento autónomo sin requerir la sustitución de la infraestructura de contenedores de la planta.
El enfoque de coordinación multi-robot de esta plataforma recae en el entorno OTTO Fleet Manager, una solución basada en servidor que habilita un control de tráfico por equipos, permitiendo definir carriles de circulación dedicados exclusivamente a determinadas familias de plataformas dentro de la misma fábrica. Desde la perspectiva del abastecimiento energético, el fabricante ha implementado una estrategia de recarga ultrarrápida que permite restaurar niveles operativos amplios en ciclos muy breves de aproximadamente 18 minutos. Este patrón fomenta la recarga de oportunidad repetitiva, manteniendo a la unidad productiva durante la sucesión rápida de misiones de acarreo logístico ligero.
Locus Robotics LocusBot
Representado en su iteración Origin, el LocusBot adopta una filosofía de diseño centrada en entornos de selección dirigida y flujos colaborativos de componentes de clase de carga ligera, declarando una capacidad certificada de hasta 36 kg. Aunque su despliegue histórico destaca en centros de distribución, su modelo operativo se adapta a procesos de fabricación que exigen la consolidación de piezas pequeñas y recambios para alimentar líneas de producción secundarias. El equipo integra una interfaz de usuario interactiva montada sobre el chasis que asiste directamente al operario durante la transferencia del material, apoyándose en un ecosistema de navegación impulsado por sensores ópticos tridimensionales y escaneo espacial continuo para fluir entre el personal de planta.
La gestión de este equipo opera bajo el paradigma de orquestación en la nube mediante la plataforma LocusONE. Esta arquitectura sincroniza centralmente la telemetría, asigna tareas de forma entrelazada y coordina el tráfico mixto de los robots de la familia Locus, delegando las lógicas de evitación complejas y la priorización de misiones a un procesamiento remoto continuo. En cuanto a su régimen energético, la unidad combina un periodo de operación prolongado de hasta 14 horas con algoritmos de carga de oportunidad autónoma, dirigiendo al equipo hacia las bases de contacto durante los intervalos vacíos de su planificador de misiones para asegurar la continuidad funcional.
Fetch Robotics Roller Topper (Freight100/500)
La serie Roller Topper, sustentada sobre las bases Freight100 o Freight500 de Zebra Technologies, se perfila como una solución de clase de carga media orientada a la interacción directa con la maquinaria de la planta, declarando capacidades que alcanzan hasta los 500 kg en su variante superior. Su módulo de rodillos motorizados permite la transferencia física automatizada de contenedores pesados y materiales estandarizados desde los sistemas de cintas transportadoras hacia la plataforma móvil, uniendo diferentes zonas de la fábrica bajo un modelo continuo. La cinemática de la base favorece maniobras de rotación sobre su propio eje, lo que facilita la alineación precisa de los módulos de transferencia en corredores industriales estrechos.
La coordinación de estos equipos depende de la plataforma centralizada Fetch Cloud Robotics. Esta herramienta de gestión consolida la orquestación del tráfico, el despliegue de tareas sin conductor y la integración de unidades con diferentes módulos superiores bajo un único panel de control remoto. El entorno de software permite modificar las misiones bajo demanda y gestionar la interacción entre las bases de rodillos y los modelos de elevación convencionales. La gestión de batería se fundamenta en módulos de ion-litio con rutinas de atraque autónomo diseñadas para recuperar un porcentaje elevado de capacidad de trabajo continuo en plazos cercanos a una hora, favoreciendo despliegues de transporte logístico intensivo.
En la adquisición de estas plataformas industriales, la validación de la categoría de carga útil y la correspondencia del sistema de navegación con la variabilidad de la nave productiva resultan pasos preliminares insoslayables. Las gerencias operativas deben analizar de forma independiente las capacidades de las herramientas de gestión de flotas para asegurar que la orquestación concuerda con las limitaciones de conectividad de sus instalaciones. Del mismo modo, el perfil de consumo energético del modelo seleccionado tiene que alienarse de manera proporcionada con la intensidad horaria de los turnos de trabajo, asegurando así un flujo constante en la entrega de suministros.
Nota: Las especificaciones de productos de terceros se basan en datos públicos y mediciones (hasta, en condiciones de laboratorio definidas, según datos del fabricante) y pueden variar según la configuración final o condiciones del entorno; los nombres de productos y marcas pertenecen a sus respectivos propietarios. Si algún producto involucra cámaras de profundidad, grabación de voz, mapeo del entorno espacial o procesamiento de datos de telemetría en la nube, los operadores deben verificar las normativas aplicables y el cumplimiento del RGPD con sus delegados de protección de datos antes del despliegue en la planta.
¿Cuál es el ROI típico de un AMR en una planta de fabricación y cómo se calcula?
El payback de un AMR en planta industrial suele situarse entre 12 y 30 meses, con casos de menos de 18 meses en operaciones de alto volumen; el rango más citado en la industria está en 1–3 años, según el modelo de turnos, el número de unidades desplegadas y la aplicación. La fórmula estándar es `payback (años) = inversión total / beneficio neto anual`, donde el beneficio combina ahorro de mano de obra, reducción de ciclos y eliminación de paradas. Para una flota mixta en fabricación, los fabricantes consultados reportan ahorros anuales por AMR del orden de 55 000–90 000 USD con inversión instalada de 50 000–95 000 USD por unidad, lo que se traduce en ventanas de 10–18 meses para material handling bien dimensionado. Conviene comparar la hipótesis conservadora (un turno, integración estándar) con un escenario de dos o tres turnos para entender el rango real del proyecto.
¿Qué opciones de adquisición y modelos de despliegue existen para una flota de AMR en fábrica?
Los modelos comerciales más habituales son la compra directa (CAPEX), el renting/leasing a 24–48 meses y el Robot-as-a-Service (RaaS) por horas o por tareas, ofrecidos por la mayoría de los fabricantes con presencia global como Mobile Industrial Robots, OTTO Motors, Fetch Robotics (Zebra) y Locus Robotics. Cada modelo cambia el perfil de riesgo: CAPEX maximiza el ROI pero exige integración interna, mientras que RaaS reduce el desembolso inicial y suele incluir mantenimiento, actualizaciones y soporte del fabricante. En la práctica, las plantas que ya tienen WMS/MES propio suelen preferir CAPEX o leasing para internalizar la operación, y las que buscan un piloto rápido optan por RaaS para validar el caso antes de escalar. Verifique siempre qué incluye el contrato (formación, mapas, repuestos, SLA horario) porque la letra pequeña del soporte marca la diferencia entre un payback de 12 meses y uno de 36.
¿Qué certificaciones de seguridad son obligatorias para operar un AMR en una planta de producción?
El estándar de referencia global es ISO 3691-4 (edición 2023), que define los requisitos de seguridad para vehículos industriales sin conductor y sus sistemas, incluyendo niveles de rendimiento de las funciones de seguridad como la detección de personas. En el ámbito norteamericano se aplica en paralelo ANSI/ITSDF B56.5 y ANSI/RIA R15.08-1, mientras que en Europa se exige además marcado CE y, en función de la integración, cumplimiento de ISO 13849-1, ISO 13850, ISO 12100 y EMC EN 61000-6-2/6-4. Los principales AMR industriales del mercado (MiR250, OTTO 100, Fetch Freight500/1500) declaran cumplimiento de este marco normativo; el CarryBot D150 declara certificaciones internacionales de seguridad y un sistema de 5 capas (LiDAR, cámaras de profundidad, sensores anti-colisión, parada de emergencia y percepción visual). Antes de comprar, solicite al fabricante el certificado específico y la matriz de riesgos de su layout concreto.
¿Cómo se integra un AMR con el WMS o MES existente en la planta?
Todos los AMR industriales del comparativo ofrecen API REST y módulos pre-construidos para integrarse con WMS, WCS, MES y ERP, lo que permite lanzar misiones desde el sistema corporativo y recibir eventos de inicio, fin, error y batería del robot. Ejemplos concretos: MiR Fleet expone REST API documentada para integradores; OTTO Fleet Manager y la plataforma Fetch Cloud Robotics (FetchCore) soportan integraciones vía API con MES/WMS; LocusONE se integra con WMS para orquestación de picking. El CarryBot D150 incluye más de 500 API abiertas, 3 interfaces de expansión hardware y un ciclo de desarrollo personalizado medio de 7 días según fabricante, con un sistema operativo RobotOS sobre Android 9.0 familiar a muchos integradores. La recomendación práctica es mapear primero qué eventos necesita disparar el WMS/MES (consumo de kit, entrega a línea, retirada de WIP) y validar con el fabricante que su API cubre esos eventos sin desarrollo a medida.
¿Qué capacidad de carga, autonomía y dimensiones de pasillo necesito para mi planta?
Para piezas y kits en líneas de ensamblaje, una carga útil de 100–150 kg cubre la mayoría de los flujos persona-a-persona; el CarryBot D150 (150 kg), el OTTO 100 (150 kg) y el LocusBot Origin (36 kg) se mueven en ese segmento, mientras que el MiR250 llega a 250 kg (500 kg con módulo Hook) y los Fetch Freight500/1500 cubren 500–1500 kg para palés. En autonomía, los AMR industriales van de 6 horas (OTTO 100, compensadas con carga rápida de 18 min) hasta 17,5 horas sin carga del MiR250, mientras que el CarryBot D150 declara hasta 12 horas con carga de 100 kg en suelo de mármol. El ancho de pasillo operativo es crítico: el MiR250 admite pasos desde 850 mm, el CarryBot D150 un mínimo de 65 cm (25,6 in), y los Freight necesitan 1,5–2 m para maniobrar. Mida los pasillos más estrechos de su planta, los umbrales (el D150 supera 10 mm de umbral y 30 mm de ranura) y la altura libre antes de filtrar el short-list.
¿Cómo asegurar el cumplimiento del RGPD al desplegar AMR con cámaras y lidar en una fábrica de la UE?
Los AMR integran cámaras 3D, lidar y conectividad cloud que pueden captar datos personales de operarios (imágenes, métricas de productividad, ubicación), por lo que el despliegue en la UE/EEE exige un análisis específico de RGPD antes de la puesta en servicio. Las cuatro marcas del comparativo (MiR, OTTO Motors, Fetch/Zebra, Locus Robotics) trasladan al integrador y al operador la responsabilidad de verificar base jurídica del tratamiento, flujos de datos hacia la nube y medidas técnicas y organizativas; el CarryBot D150, al trabajar con mapeo VSLAM y compartir mapas entre robots, debe evaluarse igualmente desde la perspectiva del dato personal captado por las cámaras ojo de pez y de profundidad. Las acciones mínimas son: realizar un Registro de Actividades de Tratamiento (RAT) específico para la flota, acordar con el fabricante el enclave regional de los datos (UE vs. terceros países), aplicar minimización (desactivar identificación cuando no sea necesaria) y firmar un encargo de tratamiento con cláusulas contractuales tipo si los datos salen del EEE. Involucre al DPO de la planta desde la fase de selección, no después del go-live.
Aviso legal: Los datos técnicos de productos de terceros mencionados en este artículo se basan en información pública disponible a la fecha de publicación. Las comparaciones se realizan con fines puramente informativos. OrionStar no asume responsabilidad por cambios en las especificaciones de terceros.


