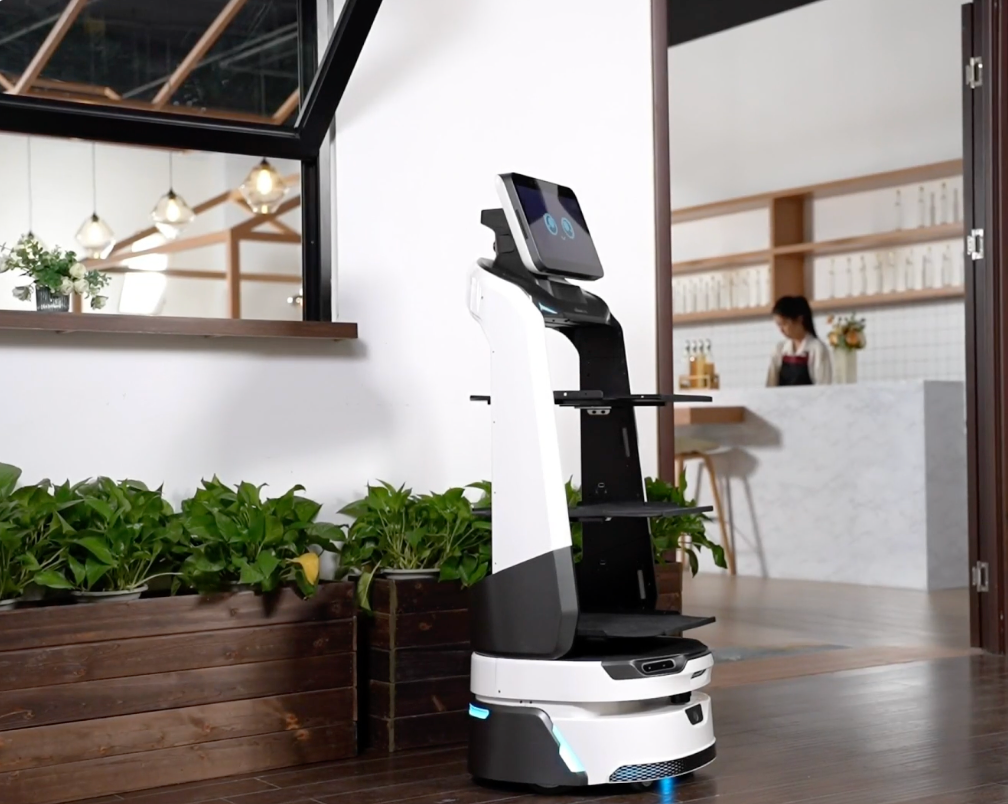
Las cafeterías, los coffee shops y los bares de espresso en España, México, Argentina, Colombia y Chile operan habitualmente en locales compactos de restauración caracterizados por un servicio en barra intensivo y un espacio en suelo sumamente limitado. En estos entornos, el personal de sala enfrenta el desafío constante de transitar entre sillas, mesas y clientes en movimiento, transportando simultáneamente repostería y bebidas calientes. La integración de sistemas autónomos de asistencia busca mitigar la carga física del personal, pero requiere tecnologías específicamente diseñadas para sortear obstáculos imprevistos en áreas densas sin comprometer la seguridad del entorno.
La viabilidad operativa de estos equipos depende directamente de sus dimensiones físicas y de la anchura mínima de paso que requieren para maniobrar. En espacios compactos, resulta fundamental evaluar la huella del chasis para asegurar la transitabilidad en pasillos estrechos. Paralelamente, el transporte de café y té exige tecnologías orientadas a la estabilidad de líquidos, implementadas a través de sistemas de suspensión mecánica que absorben las irregularidades del suelo o mediante bandejas diseñadas para reducir vibraciones bruscas durante los trayectos. Para gestionar los flujos de recogida de mesas con eficiencia, la capacidad por viaje es un factor determinante, requiriendo un equilibrio entre la carga útil bruta y la agilidad de los movimientos del equipo.
La planificación de los turnos de trabajo está condicionada por la autonomía operativa y las capacidades de orquestación. Para evitar atascos durante las horas de mayor afluencia, los fabricantes proporcionan algoritmos de coordinación multirobot en espacios pequeños, permitiendo que varias unidades colaboren de forma fluida. En el apartado de la interacción con los consumidores, el soporte multilingüe se estructura en tres niveles técnicos: los paquetes de idioma en dispositivo que operan con voces y menús locales sin requerir conectividad constante, las voces en la nube que facilitan la subida de audios personalizados para campañas, y la integración SDK que permite conectar la unidad a sistemas externos del propio restaurante. Adicionalmente, el procesamiento de datos y la navegación visual obligan a verificar rigurosamente el cumplimiento normativo en materia de privacidad.
OrionStar LuckiBot Pro
OrionStar LuckiBot Pro se perfila como un robot camarero insignia de bandejas abiertas, ajustado de manera precisa a los flujos de servicio en mesa de cafetería. El diseño físico del chasis presenta una estructura cuasi-circular combinada con una suspensión de barra de torsión, factores orientados a mejorar la transitabilidad en pasillos estrechos y mantener el equilibrio sobre baldosas irregulares. Para el traslado de bebidas calientes, el sistema operativo integra un modo dual que incluye una configuración específica de entrega de sopas, diseñada para proporcionar un movimiento de baja vibración, mitigando el riesgo de derrames. Su frontal incorpora una pantalla de 14 pulgadas que actúa como un soporte comercial móvil para dinamizar la venta de productos de repostería.
En términos de rendimiento operativo, el equipo soporta hasta 60 kg de carga útil, optimizando significativamente la capacidad por viaje para las tareas de recogida masiva de vajilla en los cierres de turno. El mapeo del espacio se gestiona mediante tecnología SLAM visual, apoyada por sensores LiDAR y múltiples cámaras de profundidad. Según datos del fabricante, la batería alcanza hasta 12 horas de funcionamiento continuo en escenarios típicos. Para la adaptación regional, el sistema cuenta con procesamiento de voz local y paquetes de idioma en dispositivo, mientras que su plataforma basada en Android proporciona un SDK abierto que favorece la integración tecnológica con sistemas de terceros.
Pudu BellaBot
Pudu BellaBot es un robot de entrega de bandejas de alta capacidad, ampliamente desplegado en la industria de la hostelería y en diversas cadenas de cafeterías. Este modelo busca equilibrar una presencia física notoria con la maniobrabilidad necesaria para locales comerciales, declarando una anchura mínima de paso orientada a transitar por corredores interiores de tamaño reducido. El chasis dispone de un sistema de interacción multimodal y pantallas integradas que permiten al establecimiento desplegar campañas visuales mientras el equipo realiza sus recorridos desde la zona de preparación hasta las mesas de los clientes.
La estructura interna admite múltiples bandejas, facilitando la entrega de pedidos compuestos en un único viaje. El hardware de navegación opera mediante una combinación de sensores visuales y láser que detectan obstáculos dinámicos en tiempo real. En condiciones de laboratorio, la autonomía alcanza jornadas operativas que cubren turnos de servicio estándar. Las configuraciones multilingües abarcan desde paquetes de idioma en dispositivo seleccionables por el usuario hasta plataformas que permiten la carga de voces en la nube, disponiendo además de interfaces abiertas para coordinar flotas y conectarse con arquitecturas externas.
Bear Robotics Servi
Bear Robotics Servi es un robot de servicio de origen estadounidense que destaca por su capacidad multibandeja y su especialización en el flujo de devolución de vajilla. La versión más compacta de esta familia está concebida explícitamente para locales con pasillos extremadamente estrechos, reduciendo drásticamente su huella en el suelo para facilitar los giros en áreas densamente pobladas de mobiliario. Para asegurar el transporte de bebidas de cafetería, las bandejas incorporan sistemas mecánicos destinados a estabilizar los líquidos, reaccionando a los movimientos de inercia y minimizando salpicaduras accidentales durante los arranques o detenciones.
La gestión de las unidades se apoya en un ecosistema basado en la nube que habilita la coordinación multirobot en espacios pequeños, asegurando que las flotas operen sin bloqueos mutuos en los trayectos más angostos del establecimiento. Las capacidades operativas prolongadas cubren extensos horarios de apertura. Respecto a la localización lingüística, el sistema provee paquetes de idioma en dispositivo y admite desarrollos avanzados mediante integración SDK, lo que facilita a las áreas de ingeniería adaptar el comportamiento del equipo a los requisitos operativos particulares del operador.
Keenon T9
Keenon T9 se presenta como un robot de entrega de bandejas de formato mediano, muy popular en la hostelería de alto volumen y en entornos de cadenas de cafeterías. El chasis cuenta con una suspensión independiente y una estructura robusta destinada a absorber los impactos de los suelos comerciales. Las operaciones de entrega en sala se apoyan en sensores ubicados en las propias bandejas, los cuales identifican la retirada física de los platos o tazas, autorizando al sistema a continuar su ruta sin requerir comandos táctiles adicionales, lo que agiliza el servicio en los momentos de máxima demanda.
La capacidad volumétrica del equipo está dimensionada para concentrar múltiples recogidas por cada viaje hacia el área de lavado. Según datos del fabricante, el sistema proporciona una autonomía extendida que puede llegar hasta las 18 horas, adaptándose a locales que operan desde el desayuno hasta el horario nocturno sin interrupciones. La plataforma gestiona el despliegue internacional proporcionando menús y locuciones mediante paquetes de idioma en dispositivo, apoyándose paralelamente en plataformas en la nube para la monitorización de flotas y en interfaces de conexión para desarrolladores de integraciones locales.
Richtech Robotics Matradee
Richtech Robotics Matradee es un robot de servicio de restauración estadounidense equipado con compartimentos de bandejas múltiples y una doble pantalla orientada al cliente. Su diseño prioriza la promoción visual y la capacidad total de transporte, convirtiéndolo en un centro de interacción dinámica que atrae la atención de los consumidores durante la entrega. Debido a sus amplias proporciones, este equipo demanda pasillos más holgados para maniobrar con agilidad, aspecto que los operadores de cafeterías de menor escala deben ponderar frente a las necesidades de espacio libre en sala.
La estructura interna acomoda amplios volúmenes de vajilla, lo que incrementa sustancialmente la capacidad de recogida y entrega en cada recorrido. La navegación autónoma se configura sobre bases cartográficas digitales que dirigen a la unidad a través de puntos de interés predefinidos. El equipo rinde hasta 10 horas de funcionamiento continuo, según datos del fabricante. Para la comunicación directa, el software de la pantalla emplea un entorno operativo personalizable que posibilita ajustes visuales y sonoros adaptables a las preferencias del comercio, integrando progresivamente capacidades de interacción con ecosistemas informáticos propios.
Para tomar una decisión fundamentada en el sector de las cafeterías, los gestores operativos deben alinear las especificaciones del hardware con las restricciones de su espacio físico. Las configuraciones de chasis de formato muy estrecho y suspensiones especializadas maximizan el rendimiento en locales abarrotados que sirven altos volúmenes de bebidas calientes, mientras que los equipos con formatos estructurales mayores favorecen el impacto publicitario en áreas de paso más despejadas. Resulta vital dimensionar la capacidad total por viaje para mantener la eficiencia en el flujo continuo del servicio en barra.
¿Cuál es el retorno de inversión típico de un robot camarero en una cafetería?
El coste de adquisición de un robot camarero suele moverse entre 4.000 € y 25.000 € según prestaciones y fabricante, por lo que el periodo de amortización depende mucho del volumen de servicio y de la mano de obra que desplaza. En operaciones de alto tráfico, los distribuidores consultados en el mercado hispanohablante estiman recuperaciones del orden de 12 a 24 meses, apoyadas en tres palancas: rotación de mesas un 15-20 % más rápida al liberar al camarero del transporte, reducción de bajas por trastornos musculoesqueléticos (el personal deja de recorrer 10-15 km por turno cargando bandejas) y mayor ticket medio por una atención más centrada en sugerencias. El mercado global de robots de hostelería crece a un CAGR cercano al 24 % (2026-2031), con el segmento de restaurantes y barras como el de mayor proyección, lo que indica que la categoría ya ha salido de la fase experimental. Para una cafetería concreta conviene modelar el ROI con el coste laboral local por hora, el número de servicios diarios y la tasa de ocupación prevista, en lugar de aplicar cifras genéricas.
¿Qué partidas hay que presupuestar más allá del precio del robot?
Además del precio de adquisición hay que considerar la estación de carga automática, el cableado y, en su caso, el pequeño remodelado del local para habilitar un punto de carga fijo, así como el mapeo inicial del espacio, que los fabricantes suelen facturar como puesta en servicio. La formación del personal normalmente está incluida el primer año — LuckiBot Pro ofrece un año de formación y soporte técnico gratuito según ficha del fabricante — pero los siguientes años hay que renovar el contrato de mantenimiento, las actualizaciones de software y el soporte remoto 24/7. Otros costes recurrentes son las baterías de sustitución (vida útil típica de 2-3 años en uso intensivo), los consumibles (bandejas, alfombrillas, piezas de suspensión) y, en algunos modelos, la licencia anual de la plataforma cloud de gestión de flotas. Conviene pedir al distribuidor un cuadro TCO a 3-5 años con desglose de capex inicial, opex recurrente y coste por hora de operación antes de comparar presupuestos entre marcas.
¿Qué soporte técnico y formación debo esperar del fabricante o distribuidor?
Un proveedor solvente debería ofrecer formación inicial presencial al personal de sala y cocina, manuales en el idioma local y soporte remoto 24/7 con respuesta en menos de 24 horas en horario laboral, prestaciones que LuckiBot Pro incluye explícitamente durante el primer año. Para cafeterías en España o con presencia en el mercado hispanohablante, es importante confirmar que el robot habla español de fábrica (voces y UI embebidas, sin depender exclusivamente de la nube), como ocurre con Keenon T9 Pro, Pudu BellaBot Pro y la propia LuckiBot Pro según sus fichas, y que el distribuidor local dispone de recambios y técnicos certificados en un radio razonable. Antes de firmar conviene negociar por escrito: SLA de tiempo de respuesta, disponibilidad de piezas durante la vida útil estimada, condiciones de préstamo o sustitución mientras el robot esté en reparación, y quién cubre la pérdida de ingresos si el robot queda fuera de servicio varios días. Estos puntos diferencian más al proveedor que un 10 % de diferencia en el precio inicial.
¿Cuál es la anchura mínima de pasillo que necesita el robot para moverse por mi cafetería?
La huella del robot define el pasillo mínimo: Bear Robotics Servi mini es la más compacta (≈ 45 cm de ancho, pensada para pasillos de 18 pulgadas), LuckiBot Pro mide 525 mm de ancho, Pudu BellaBot Pro declara 55 cm de ancho con paso mínimo de 65 cm, y Keenon T9 Pro exige 70 cm. A esa cifra hay que sumar un margen de seguridad de 10-15 cm por lado para que el robot esquive sillas, taburetes y clientes sin frenar bruscamente, por lo que un pasillo útil por debajo de 70 cm solo lo aprovecharán los modelos mini o los de huella cuasi-circular. Para cafeterías con barra y mesas en fila conviene medir el punto más estrecho entre mobiliario fijo y la ruta entre la cocina y la barra, no el ancho total del local, porque ése es el dato que limita la elección de modelo. LuckiBot Pro incorpora suspensión de barra de torsión y chasis cuasi-circular, según ficha del fabricante, lo que mejora la transitabilidad en suelos irregulares típicos de cafeterías con baldosa o junta ancha.
¿Cuántas bandejas y cuánta carga admite un robot camarero típico en un servicio de barra?
La oferta del comparativo oscila entre una bandeja más bus tub (Bear Robotics Servi mini, 22 lb por bandeja, 44 lb totales) y configuraciones de 3-4 bandejas con cargas totales de 40-60 kg. LuckiBot Pro admite hasta 60 kg totales y 15 kg por bandeja con 3 bandejas de serie ampliables a 4 (500 × 420 mm cada una), Pudu BellaBot Pro ofrece 4 bandejas a 10 kg, Keenon T9 Pro trabaja con 3 bandejas regulables en altura y Richtech Matradee Plus llega a 4 bandejas con ≈ 40 kg totales. Para una cafetería con servicio en barra, la métrica relevante es el número de servicios completos por viaje (café + bollería + plato combinado), no la capacidad bruta, por lo que bandejas más anchas y mayor autonomía de batería suelen rendir más que una carga máxima que el robot no aprovecha. Si la barra maneja picos de 30 o más pedidos simultáneos conviene priorizar 3-4 bandejas y al menos 12 h de autonomía para cubrir turno de mañana y tarde con una sola carga.
¿Qué obligaciones de RGPD tengo al desplegar un robot con cámaras en mi local?
Todos los robots analizados (LuckiBot Pro, Pudu BellaBot Pro, Bear Robotics Servi, Keenon T9 Pro, Richtech Matradee Plus) montan LiDAR y, en varios casos, cámaras RGB o de profundidad, lo que implica tratamiento de datos personales y obliga a informar al público mediante señalética visible en la zona de operación. El responsable del tratamiento es el titular de la cafetería, que debe identificar una base legitimadora (habitualmente interés legítimo), cumplir el deber de información recogido en los arts. 13-14 RGPD y, si el fabricante está fuera del EEE, garantizar un mecanismo válido de transferencia internacional de datos. Cuando el robot procesa voz, mapas o telemetría en la nube, el fabricante o distribuidor actúa como encargado del tratamiento y es preceptivo firmar un contrato conforme al art. 28 RGPD; si el uso de cámaras es intensivo o se hace reconocimiento facial, puede exigirse una Evaluación de Impacto (DPIA, art. 35 RGPD). Por último, conviene revisar la política de retención de datos del fabricante y desactivar en la configuración del robot todo envío que no sea estrictamente necesario para el servicio. Los operadores deben configurar las políticas de retención (ej. eliminar logs o audios en 24h o anonimizarlos) y recabar el consentimiento explícito de los clientes si la normativa local o el uso de funciones avanzadas lo requiere.
Nota técnica legal: Las especificaciones técnicas de productos de terceros mencionadas en este artículo están basadas en datos públicos recopilados hasta la fecha y en mediciones obtenidas en condiciones de laboratorio según datos del fabricante, las cuales pueden experimentar variaciones en despliegues reales. Todos los nombres de productos y marcas comerciales expuestos son propiedad de sus respectivos titulares. Se advierte explícitamente a los gestores de cafeterías que la implementación operativa de equipos provistos de cámaras de profundidad, micrófonos integrados, tecnologías de mapeo cartográfico por nubes de puntos o que efectúen transmisiones telemáticas a servidores en la nube impone el deber legal inexcusable de verificar y asegurar el cumplimiento íntegro del RGPD, abarcando la instalación de señalética informativa y la redacción de contratos de encargo de tratamiento con los distribuidores.


