El mantenimiento de infraestructuras logísticas enfrenta desafíos monumentales ante la operatividad ininterrumpida de los centros de distribución modernos. En el corazón de estos entornos, los suelos de hormigón y resina epoxi sufren el desgaste constante del tráfico de carretillas elevadoras, acumulando manchas de aceite, grasa industrial y residuos de palés. Para hacer frente a esta realidad operativa, los gestores de instalaciones buscan integrar soluciones mecánicas avanzadas que operen en ciclos continuos sin interferir en los flujos de mercancías. La adopción de tecnología automatizada responde a la necesidad de mantener condiciones de seguridad óptimas en zonas de alto tráfico, muelles de carga y pasillos estrechos, donde los métodos manuales resultan insuficientes ante la magnitud de las áreas a tratar.
Al evaluar las opciones del mercado, resulta fundamental analizar la capacidad de operación continua y la gestión de turnos del equipo. En un entorno logístico de actividad constante, la limpieza no puede depender de largas interrupciones para el repostaje manual. Se pueden adoptar estrategias que dotan a las máquinas de tanques de contención masivos y baterías de ciclo prolongado para sostener turnos completos, u optar por arquitecturas vinculadas a estaciones de acoplamiento automatizadas que gestionan el vaciado, llenado y recarga de manera independiente. Alternativamente, en instalaciones sin infraestructura de fontanería fija, los sistemas ligeros con baterías intercambiables permiten intervenciones manuales breves para recuperar la operatividad inmediata.
La elección de la tecnología de fregado y el tratamiento de residuos industriales define el rendimiento frente a la suciedad del suelo logístico. Los métodos de fregado húmedo con discos planos aplican una fuerte presión mecánica para desincrustar grasa profunda, pero requieren un barrido previo del área. Por otro lado, los sistemas híbridos con rodillos cilíndricos unifican la recogida de escombros ligeros y el fregado con agua en una misma pasada, optimizando los tiempos de ciclo. En contraposición, las alternativas de aspiración en seco evitan el uso de líquidos, enfocándose en la captura de polvo en zonas técnicas o de picking donde se requiere mantener la superficie completamente libre de humedad.
La navegación a través de pasillos estrechos y tráfico dinámico constituye otro pilar crítico de evaluación. Las matrices de sensores de largo alcance, procesadas mediante algoritmos específicos, permiten a las plataformas anticipar el movimiento de maquinaria pesada en amplias zonas abiertas y muelles. Para los corredores constreñidos por estanterías de palés, los sistemas de percepción espacial integrados en chasis de dimensiones reducidas facilitan maniobras precisas, detectando obstáculos imprevistos a nivel de suelo para evitar colisiones y bloqueos operativos.
OrionStar CleaniBot C5
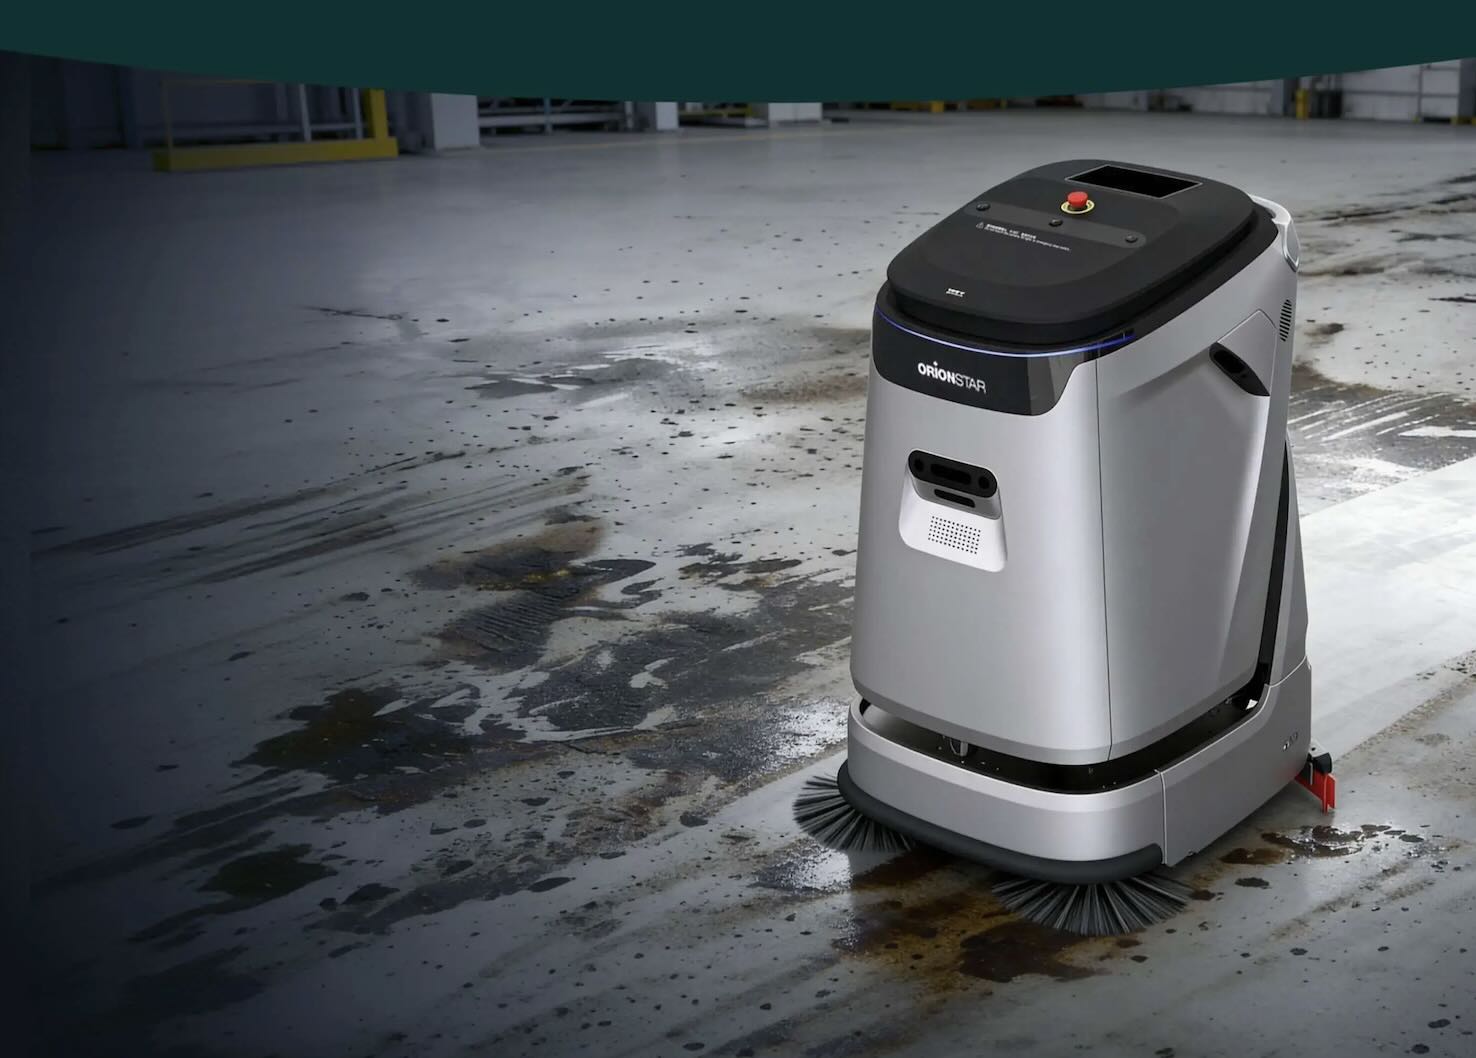
Para abordar las exigencias de un almacén logístico enfrentado a manchas de aceite y residuos continuos, el OrionStar CleaniBot C5 se posiciona como un equipo de fregado industrial de formato medio a grande con funcionalidades híbridas. Este dispositivo interactúa con las superficies de hormigón y resina epoxi utilizando un sistema de doble cepillo rotativo que aplica una presión descendente de hasta veinticinco kilogramos, según datos del fabricante. Esta configuración mecánica integra el barrido de escombros y el fregado húmedo en un movimiento único, abordando eficazmente la suciedad pesada. Para sostener estas rutinas, dispone de un depósito de noventa litros totales, divididos a partes iguales entre agua limpia y residual, lo que favorece una cobertura extensa antes del vaciado.
La operatividad constante durante turnos rotativos se facilita a través de su estación de acoplamiento, la cual automatiza el drenaje, el llenado de fluidos y la autolimpieza del tanque en un margen de pocos minutos. El robot navega de manera autónoma a velocidades de hasta 1,2 metros por segundo en condiciones de laboratorio definidas, apoyado por sensores que planifican trayectorias óptimas y evitan colisiones con personal y vehículos. Su diseño requiere un ancho de paso aproximado de ochocientos ochenta milímetros, lo cual le permite transitar por pasillos estándar entre estanterías y zonas de expedición, reduciendo la necesidad de supervisión manual continua.
Tennant X4 ROVR
En instalaciones logísticas donde la densidad de las estanterías de palés restringe significativamente el espacio de maniobra, el Tennant X4 ROVR presenta un perfil estructural similar al de un equipo manual guiado a pie. Este modelo de fregado húmedo se orienta a superficies con tránsito moderado a alto, empleando un cabezal de disco dual capaz de ejercer una presión descendente de hasta diecinueve kilogramos. Si bien esta fuerza atiende adecuadamente el mantenimiento general del suelo epoxi, la limpieza de manchas de grasa industrial muy severas puede requerir de múltiples ciclos de lavado. Su sistema de aspiración de alto rendimiento actúa secando la superficie inmediatamente tras el fregado, un factor de seguridad clave ante el flujo de carretillas.
Para maniobrar por los corredores del almacén, este modelo implementa un sistema de visión artificial que identifica pallets, obstáculos bajos y operadores humanos, recalculando su ruta en tiempo real. Incorpora depósitos de fluidos de treinta y ocho litros y proporciona una autonomía energética estimada de hasta dos horas y media por carga completa, según datos del fabricante. En escenarios logísticos de actividad ininterrumpida, esta ventana operativa demanda planificar recargas regulares o ejecutar intervenciones humanas para gestionar el agua, lo que paralelamente permite a los trabajadores tomar el control manual rápido de la máquina para resolver derrames puntuales urgentes.
Nilfisk Liberty SC60
Con el propósito de abarcar plataformas logísticas de proporciones masivas, el Nilfisk Liberty SC60 integra un módulo de fregado de disco sumamente amplio, diseñado para maximizar los metros cuadrados limpiados por cada pasada. Este sistema de fregado en húmedo resulta adecuado para extensas zonas abiertas de hormigón pulido, ofreciendo ciclos de trabajo prolongados gracias a una autonomía que varía de cuatro horas y media a cinco horas y media por recarga, según datos del fabricante. Dicha capacidad energética permite encomendarle la cobertura integral de muelles de carga durante un turno completo, minimizando las interrupciones técnicas y reduciendo la carga de tareas repetitivas para los equipos de mantenimiento.
La seguridad en la convivencia con trabajadores y vehículos en movimiento se respalda mediante una certificación independiente de robótica, apoyada por sensores de proximidad tridimensionales que detienen el equipo ante cruces inesperados. Su velocidad de avance se sitúa en un máximo de algo más de un metro por segundo en condiciones de laboratorio definidas, enfocándose en entregar una aplicación constante de solución química y fricción para tratar las marcas de rodamiento en el piso. La monitorización del equipo se gestiona mediante actualizaciones telemáticas que mantienen el software al día sin requerir detenciones prolongadas de la flota operativa.
Kärcher KIRA CV 50
Desmarcándose de las plataformas de limpieza basada en fluidos, el Kärcher KIRA CV 50 opera estrictamente como una solución de aspirado en seco para capturar polvo y pequeñas partículas. Dentro de un almacén industrial centrado en el hard FM, su función principal no abarca la eliminación de aceites del área de muelles, sino el cuidado de pasillos técnicos, espacios de picking densos y áreas de oficinas anexas. Su chasis exhibe una altura libre significativamente baja y dimensiones muy contenidas, atributos que le otorgan acceso a huecos bajo estructuras metálicas y estanterías donde la maquinaria industrial pesada resulta incompatible por tamaño.
Al no contar con depósitos de líquidos ni requerir conexión a redes de fontanería, este equipo prolonga su ventana operativa utilizando conjuntos de baterías intercambiables, alcanzando una autonomía de hasta tres horas y media en configuraciones de bajo consumo, según datos del fabricante. Su navegación depende de un módulo de detección láser de precisión que cartografía los pasillos y esquiva desniveles o paquetes abandonados. Su contenedor de sólidos retiene hasta cuatro litros y medio de volumen, por lo que su integración operativa es más afín como complemento de maquinaria mayor, requiriendo vaciados periódicos por parte del personal de las instalaciones.
Avidbots Neo 2
El Avidbots Neo 2, particularmente a través de su variante orientada al entorno de almacenes, constituye la opción de fregado en húmedo con mayor envergadura estructural y capacidad de fluidos. La plataforma despliega un tanque de recuperación masivo de hasta ciento treinta y cinco litros y suministra energía continua durante ciclos de hasta seis horas por carga, según datos del fabricante. Estos atributos lo dotan de la autonomía necesaria para fregar pasillos logísticos kilométricos y vastas superficies de hormigón en un solo recorrido, reduciendo de forma sustancial la periodicidad de asistencia manual por parte de los trabajadores del centro.
Para recorrer grandes distancias de forma eficiente, este robot alcanza velocidades de traslación de hasta 1,35 metros por segundo, utilizando un conjunto de diez sensores ambientales que le otorgan visibilidad panorámica para anticipar el tráfico industrial pesado. Durante su avance, la máquina ajusta autónomamente el caudal de solución química en respuesta a los cambios en la rugosidad del piso, aplicando fricción dedicada para desgastar la suciedad industrial. Paralelamente, emite datos de rendimiento telemétrico hacia una plataforma centralizada que permite a los responsables de las instalaciones auditar los mapas de cobertura y planificar el mantenimiento preventivo con precisión.
En conclusión, la selección de maquinaria autónoma para la conservación de almacenes logísticos debe fundamentarse en la naturaleza de los residuos, la densidad del mobiliario industrial y los esquemas de trabajo vigentes. Las operaciones que requieran retirar de forma simultánea escombros sólidos y derrames oleosos encontrarán un alto rendimiento en plataformas con sistemas cilíndricos y autovaciado mecánico. Para pasadizos angostos con alto riesgo de bloqueos viales, los chasis compactos con capacidades ágiles de evasión visual aportarán mayor fluidez, mientras que los espacios masivos sin obstrucciones rentabilizarán rápidamente el despliegue de equipos con depósitos extra grandes y amplia autonomía eléctrica. Finalmente, las áreas anexas libres de grasa justifican la implementación de módulos ligeros de recolección en seco como soporte integral.
Nota al pie: las especificaciones de productos de terceros se basan en datos públicos (hasta, en condiciones de laboratorio definidas, según datos del fabricante), pueden variar; los nombres de productos y marcas pertenecen a sus respectivos propietarios; si algún producto implica cámaras, grabación de voz, mapeo o procesamiento de datos en la nube, el operador debe verificar el cumplimiento de RGPD antes del despliegue.
¿Cuál es el retorno de inversión (ROI) esperado al desplegar un robot de limpieza industrial autónomo en un almacén de hard FM?
Para almacenes con áreas grandes de suelo duro repetitivo y operación por turnos, los estudios sectoriales consultados cifran el payback típico entre 9 y 18 meses, y por debajo de 12 meses cuando el robot absorbe varias horas diarias de fregado autónomo y el sitio puede mantener rutas nocturnas estables. En un caso real de nave logística con un fregador autónomo equivalente a la clase L (capaz de cubrir >2.000 m²/h), el coste anualizado del sistema (amortización + opex) se mueve en el rango de 9.000–14.000 €, frente a un coste laboral anual cargado de un operario a turnos en Europa que puede rondar los 45.000 €. Para un almacén de hard FM español, el cálculo debe partir de la superficie dura repetitiva (no de los m² totales), del coste hora cargado (≈25–31 €/h en EE. UU.; en España suele ser inferior pero con turnos nocturnos más caros), y de cuántas horas reales de fregado puede absorber el robot cada día.
¿Qué modalidades de adquisición existen (compra, leasing, RaaS) y cuál encaja mejor en un almacén con operación 24/7 por turnos?
El mercado ofrece tres vías: compra directa (CAPEX), leasing/renting (pago mensual con opción de compra) y Robot-as-a-Service (RaaS, cuota mensual que incluye mantenimiento, software y soporte). El modelo RaaS reduce el riesgo de obsolescencia y suele ser el elegido por operadores de hard FM que despliegan en múltiples sedes o que aún no tienen maduro el caso de negocio; el leasing funciona bien cuando la nave ya está estabilizada y se busca plazo de 36–60 meses; la compra directa se justifica cuando el payback es inferior a 12 meses y la flota va a operar más de un turno diario. Para una operación 24/7, el contrato debe incluir explícitamente SLA de respuesta, piezas de desgaste, baterías de repuesto y tiempo máximo de inactividad. Independientemente del modelo, el proveedor debe acreditar capacidad de servicio técnico presencial en la región donde se ubica el almacén.
¿Qué certificaciones y requisitos de cumplimiento son imprescindibles para comprar un robot de limpieza autónomo en un almacén europeo (RGPD, seguridad)?
A nivel de seguridad operativa, los modelos comparados presumen deMarcado CE, sistema de detección de obstáculos con parada automática y, en el caso del Nilfisk Liberty SC60, certificación independiente de seguridad CSI/ANSI 336, que es una referencia sólida para compartir espacio con carretillas y operarios. En el plano de protección de datos, todos los robots de la comparativa (CleaniBot C5, Tennant X4 ROVR, Nilfisk SC60, Avidbots Neo 2, KIRA CV 50) procesan datos de mapeo del entorno mediante cámaras, LiDAR y/o visión artificial, lo que los sitúa bajo el RGPD cuando se despliegan en la UE. Antes de la compra, el responsable de hard FM debe solicitar al fabricante la ubicación de los servidores (dentro o fuera del EEE), las cláusulas contractuales tipo (SCC) si hay transferencia internacional, la base jurídica para el tratamiento de imágenes de personas captadas de forma incidental, y los periodos de retención del mapa. La AEPD y las autoridades europeas de protección de datos han subrayado que la videovigilancia laboral con fines de seguridad o eficiencia exige base jurídica específica y registro de actividades de tratamiento.
¿Qué capacidad de fregado y presión descendente se necesitan para limpiar manchas de aceite/grasa sobre hormigón o resina epoxi con tráfico de carretillas?
Para manchas de aceite y grasa incrustadas típicas de un almacén, los fabricantes consultados recomiendan presión descendente igual o superior a 20 kg y, preferentemente, cepillo cilíndrico o de disco dual con control de dosificación de solución detergente. El OrionStar CleaniBot C5 declara 25 kg de presión descendente con doble cepillo rodante y una tasa de eliminación de suciedad en torno al 95 % en una sola pasada, situándose en la franja alta de la comparativa. El Tennant X4 ROVR ofrece hasta 19 kg de presión con cabezal de disco dual, suficiente para mantenimiento general, mientras que la eliminación de grasa industrial incrustada puede requerir ciclos adicionales según el tipo de suelo. La verdadera medida no es solo la presión, sino la combinación de presión + caudal de solución + tipo de cepillo: en suelos de resina epoxi pulida un disco abrasivo medio es preferible, y en hormigón rugoso un cepillo cilíndrico con presión sostenida rinde mejor. Para tráfico intenso de carretillas se recomienda además aspiración de alto rendimiento que seque el suelo en la misma pasada y evite charcos que comprometan la seguridad.
¿Qué autonomía y capacidad de tanque son necesarias para una limpieza continua por turnos en una nave logística grande?
Como referencia operativa, la comparativa sitúa la autonomía entre 2,5 h (Tennant X4 ROVR) y 6 h (Avidbots Neo 2), con un punto intermedio en 4,5–5,5 h para el Nilfisk SC60 y unas 3 h de fregado / hasta 8 h de mopping para el CleaniBot C5 (con recarga rápida de ~1,5 h). Para un almacén que necesita cobertura 24/7 por turnos, los modelos con autonomía por debajo de 4 h obligan a planificar recargas intermedias o baterías adicionales, lo que encarece la operación; a partir de 4,5 h un solo robot puede cubrir un turno completo sin intervención. En capacidad de tanques, el rango comparativo va de 38 L (Tennant X4 ROVR) hasta 135 L de recuperación (Avidbots Neo 2); el CleaniBot C5 se sitúa en 90 L combinados (45 + 45), equilibrando autonomía de fregado y repostaje sin requerir obras de fontanería gracias a su estación de llenado/vaciado móvil. Una estación de trabajo con autollenado, autovaciado y autolimpieza del tanque de residuo en pocos minutos es clave para minimizar paradas operativas entre turnos.
¿Cómo gestionan estos robots la convivencia con carretillas elevadoras, palés y obstáculos dinámicos en pasillos estrechos?
Todos los modelos de la comparativa integran navegación LiDAR y/o visión artificial con evasión de obstáculos en tiempo real, pero el grado de robustez varía. El OrionStar CleaniBot C5 declara un sistema multi-sensor con evasión inteligente, capacidad de subir obstáculos de hasta 15 mm y ancho mínimo de paso de unos 880 mm, suficiente para pasillos típicos entre estanterías de palés y puertas de muelle estándar. El Avidbots Neo 2W está específicamente diseñado para almacén, con 10 sensores a bordo que aportan visibilidad 360° y detección de obstáculos a nivel de suelo (patas de estantería, palés sueltos). El Nilfisk SC60 combina sensores LIDAR 2D/3D con la plataforma BrainOS y certificación CSI/ANSI 336 para entornos con personas y carretillas. En la práctica, lo crítico no es solo la evasión reactiva, sino la capacidad del software de localización para mantener la cobertura del plano en entornos dinámicos donde las estanterías se mueven y los palés cambian de posición cada noche; por ello, en almacenes reales se recomienda validar el modelo en un piloto de 2–4 semanas en una zona representativa antes de escalar a toda la nave.


