La gestión de propiedades multi-inquilino, las torres de oficinas y los lobbies de edificios de uso mixto presenta desafíos operativos constantes, especialmente en el mantenimiento de la limpieza a gran escala. Los administradores de parques empresariales y grandes carteras inmobiliarias buscan reducir la dependencia de la mano de obra intensiva y optimizar los recursos logísticos en turnos prolongados. La incorporación de un robot fregador autónomo para inmuebles comerciales aborda estas necesidades al proporcionar una cobertura sistemática y metódica de los espacios de alto tráfico. La selección del equipo adecuado requiere evaluar meticulosamente cómo interactúan las máquinas en entornos poblados durante el día frente a su rendimiento en los corredores de servicio vacíos durante la noche.
Un factor determinante en el despliegue es la convivencia fluida con los ocupantes y el respeto a las normativas de privacidad vigentes. La limpieza diurna en áreas comunes de retail o plantas de conferencias exige el uso de perfiles acústicos controlados con valores específicos en decibelios, además de sistemas de navegación tecnológica que respeten la privacidad de los datos personales. Por el contrario, la operación nocturna en estacionamientos o sótanos permite el uso de equipos más potentes sin grandes restricciones de sonido. Al mismo tiempo, las diferencias arquitectónicas exigen distinguir entre plataformas pesadas que requieren rampas de acceso especiales y unidades autónomas de clase media que pueden transitar libremente por puertas estándar y utilizar ascensores convencionales para la limpieza interconectada de múltiples plantas.
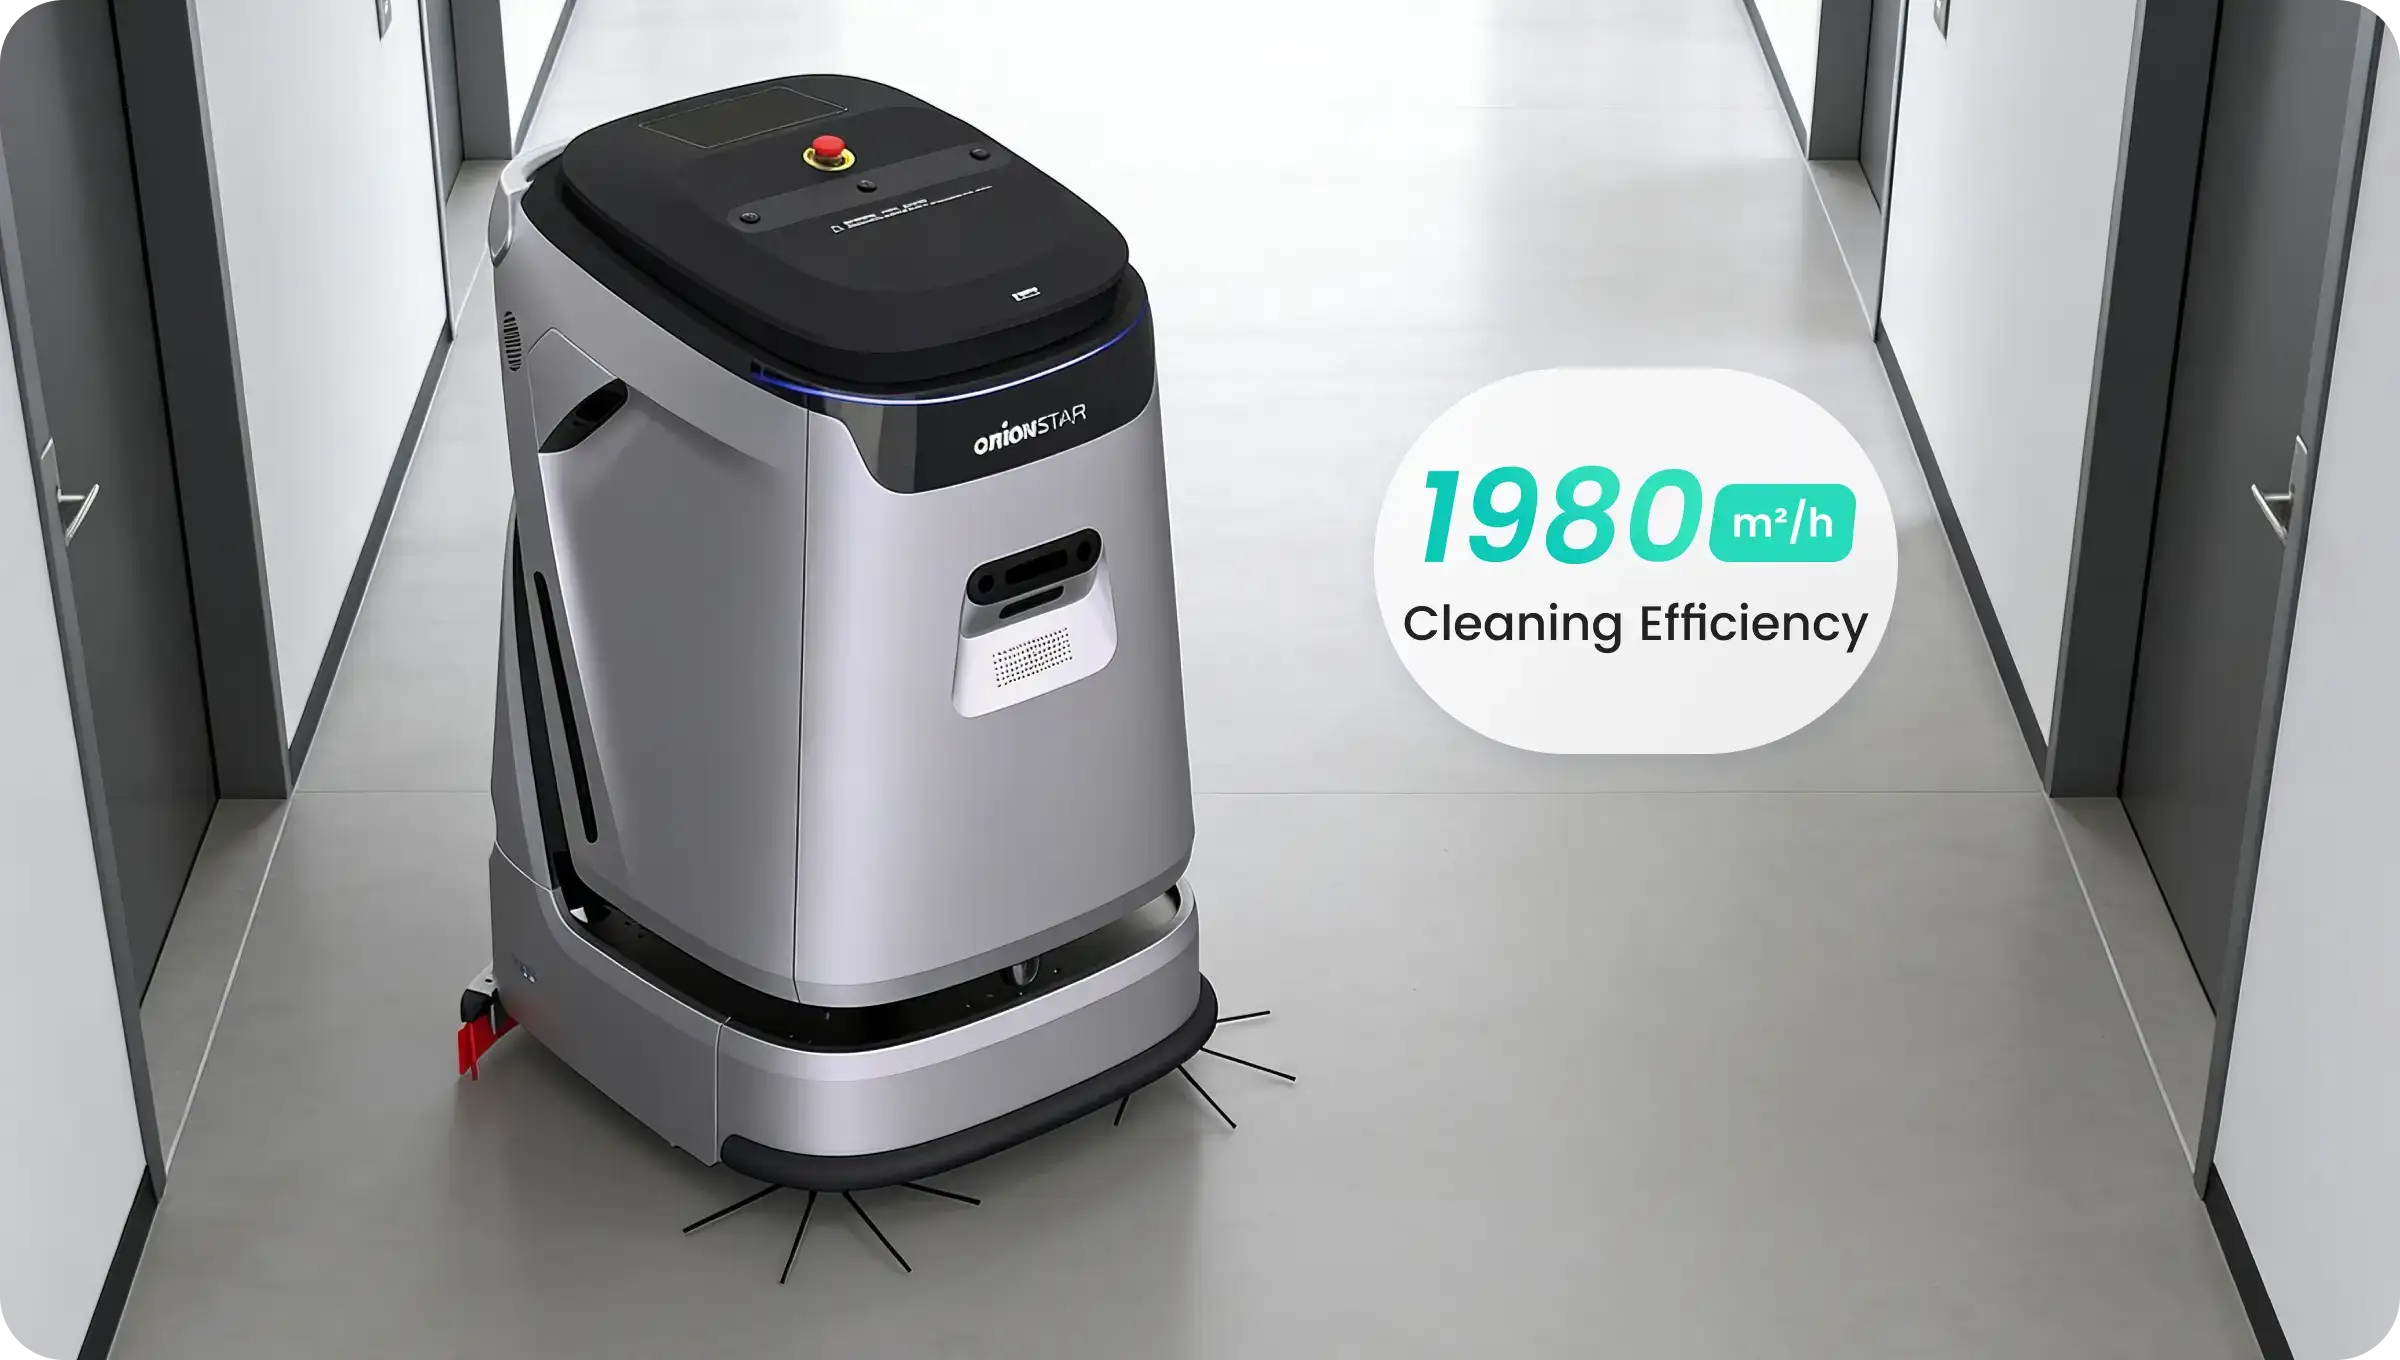
El modelo OrionStar CleaniBot C5 se estructura como una fregadora industrial de doble cepillo rodante equipada con un ancho de limpieza de quinientos cincuenta milímetros. Su diseño técnico integra depósitos de agua combinados con una capacidad total de noventa litros y aplica una presión de fregado de veinticinco kilogramos sobre el suelo, lo que facilita el manejo de suciedad pesada en estacionamientos y amplios corredores de servicio. Con un rendimiento que alcanza hasta mil novecientos ochenta metros cuadrados por hora, en condiciones de laboratorio, según los datos del fabricante, esta unidad autónoma de clase media ofrece una alternativa versátil y equilibrada frente a las voluminosas plataformas pesadas tipo ride-on. Sus dimensiones estructurales permiten una compatibilidad altamente efectiva con los ascensores de las torres de oficinas, facilitando el despliegue logístico en múltiples plantas.
Para los planes de limpieza de múltiples turnos en inmuebles comerciales multi-inquilino, este modelo reduce drásticamente la manipulación diaria de líquidos gracias a la incorporación de una estación de llenado, vaciado y recarga automática. En cuanto a su orientación espacial, el sistema opera mediante SLAM y optimización de rutas basada en la nube (sujeto a las configuraciones de privacidad del usuario) que le permiten adaptarse dinámicamente a los obstáculos cambiantes en los lobbies de edificios de uso mixto. Para la operación diurna en presencia de inquilinos, los gestores de las instalaciones deben configurar franjas horarias adecuadas y revisar las emisiones acústicas particulares del entorno, mientras que su tracción y presión de fregado lo hacen sumamente eficiente para las rutinas de limpieza profunda e ininterrumpida durante los horarios de post-cierre.
Avidbots Neo 2W
El sistema Avidbots Neo 2W está diseñado para abastecer las necesidades de grandes carteras de propiedades comerciales de varias plantas que requieren un control estricto sobre los datos operativos. Este equipo utiliza una avanzada arquitectura de mapeo 3D SLAM respaldada por una doble cámara para identificar el entorno y reaccionar ante los flujos dinámicos típicos de los parques empresariales de alta densidad. Su sistema integral de planificación de trayectorias de cobertura completa permite que la máquina calcule las rutas de limpieza más eficientes, proporcionando informes de limpieza auditables a través de plataformas digitales que los administradores utilizan para justificar el cumplimiento del mantenimiento.
Al tratarse de una plataforma estructuralmente robusta, su implementación debe planificarse cuidadosamente en las áreas de tránsito, distinguiéndola de las unidades más pequeñas respecto a su maniobrabilidad en pasillos estrechos o ascensores limitados. Dado que su pila de navegación está basada directamente en cámaras y lectura de visión espacial, el procesamiento de los datos del entorno es constante durante su avance. Por este motivo, para las propiedades comerciales ubicadas en Europa, el uso de esta tecnología visual requiere un análisis legal detallado sobre la captura de imágenes en zonas comunes, a fin de establecer una postura de protección de datos sólida bajo el RGPD y las leyes nacionales de implementación.
ICE Co-Botics Cobi 18
La unidad ICE Co-Botics Cobi 18 se presenta bajo un formato de cobot compacto con un ancho de intervención de cuarenta y ocho centímetros, ideado expresamente para la limpieza compartida en espacios poblados. Su enfoque de orientación se basa en la tecnología de navegación teach-and-repeat, mediante la cual el operador enseña manualmente la ruta inicial y la máquina reproduce ese patrón exacto en cada ciclo de trabajo. Esta metodología resulta altamente predecible y segura para operar en pasillos ocupados y plantas de conferencias durante las horas de oficina. Además, cuenta con un modo Eco que opera por debajo de los setenta decibelios, respondiendo a la necesidad de no describir todos los modelos genéricamente como silenciosos sin aportar un valor claro para la convivencia diurna.
Una de las características operativas más relevantes de este equipo es su pila de navegación fundamentada únicamente en la lectura de sensores espaciales y láser. Al funcionar en modo solo por sensores, es decir, sin integrar cámara y sin grabación de voz, el equipo no captura información visual identificable de los transeúntes ni de los trabajadores del edificio. Esta arquitectura tecnológica sin recolección de medios visuales simplifica enormemente las auditorías de privacidad en entornos corporativos estrictos. Por lo tanto, ofrece una viabilidad jurídica destacable para aquellas propiedades que buscan minimizar los riesgos asociados a la privacidad de datos bajo los requerimientos del RGPD durante la operativa comercial diaria.
Kärcher KIRA CV 1
El modelo Kärcher KIRA CV 1 se despliega como una fregadora-secadora de gran depósito orientada a mantener la autonomía operativa a largo plazo en espacios extensos. Su ingeniería está dirigida a las plantas de inmuebles comerciales de alta cobertura que demandan largas jornadas de limpieza, como las grandes áreas comunes de retail o los pasillos de conexión en los recintos corporativos. La integración de una estación de llenado y vaciado automática asume la gestión directa del agua, reduciendo significativamente la dependencia de los conserjes para la manipulación manual de fluidos. Esto permite redistribuir el tiempo del personal hacia tareas de mantenimiento de mayor complejidad que requieren habilidad humana.
La capacidad extendida para mantener ciclos prolongados de trabajo hace que esta unidad sea muy eficaz para la operación nocturna o post-cierre, cuando el reciclaje de los depósitos tradicionales ralentizaría el flujo de trabajo continuo. Al tratarse de un equipo con un diseño volumétrico considerable, los responsables de los complejos deben medir los anchos de paso en las puertas cortafuegos o corredores de servicio y evaluar rigurosamente la capacidad de carga de los ascensores para asegurar el traslado entre niveles. Su formato estructural contribuye a aplicar una fuerza constante sobre los pavimentos, facilitando la remoción de derrames secos habituales tras una jornada de alto tránsito de clientes.
SoftBank Robotics Whiz
Distanciándose de los sistemas tradicionales centrados en fluidos, el SoftBank Robotics Whiz opera como una barredora autónoma enfocada exclusivamente en la aspiración y el tratamiento de superficies en seco. Este modelo atiende a los espacios comerciales que priorizan el cuidado profundo de las moquetas, como corredores de oficinas ejecutivas, amenidades del edificio o salas de espera con acabados textiles. Su tecnología interna utiliza el aprendizaje de rutas con IA para adaptarse inteligentemente a la topología del suelo, optimizando la captura del polvo diario. El diseño exterior moderno del equipo suele generar una interacción visual positiva, fomentando el reconocimiento de marca de la administración ante los visitantes.
Su despliegue es recurrente durante las horas de la jornada laboral en zonas de tránsito medio, puesto que su propósito de aspiración seca evita los riesgos por suelos resbaladizos inherentes a las fregadoras convencionales recién pasadas. El uso del aprendizaje de rutas con inteligencia artificial facilita la adaptación fluida a las variaciones imprevistas del entorno, como el desplazamiento de mobiliario ligero o la instalación de displays temporales. Al transitar cerca de los inquilinos y visitantes, los administradores de la propiedad deben programar las franjas horarias evaluando el sonido de los motores de aspiración, reservando los sectores de máxima sensibilidad acústica para los momentos de menor flujo humano.
La integración exitosa de la limpieza autónoma en la gestión inmobiliaria comercial depende de una correcta alineación entre las características del entorno y la arquitectura tecnológica seleccionada. Las torres de oficinas de múltiples niveles se benefician ampliamente de las unidades de tamaño medio con navegación SLAM que pueden transitar por puertas comunes y utilizar ascensores, mientras que los extensos estacionamientos pueden acoger equipos robustos con mayor presión mecánica. Resulta esencial diferenciar el tipo de navegación, ya que los enfoques teach-and-repeat ofrecen previsibilidad en pasillos con flujo continuo, mientras que el SLAM completo o el aprendizaje con inteligencia artificial proporcionan flexibilidad operativa en lobbies donde el mobiliario cambia de lugar constantemente.
El nivel de protección a la privacidad ciudadana también dicta las decisiones corporativas a la hora de actualizar las flotas de limpieza. Diferenciar entre la navegación liderada por sensores ciegos frente al mapeo apoyado en cámaras de visión determina directamente la exposición jurídica de la administración del edificio, especialmente en regiones resguardadas por estrictas leyes de datos de carácter personal. Asimismo, planificar la transición de la limpieza manual a la automatizada requiere observar la capacidad de autonomía de las estaciones base y verificar datos acústicos específicos para la ocupación diurna. Considerar todas estas variables infraestructurales y normativas asegura una implementación operativa eficiente, legalmente viable y adaptada a la dinámica actual del mercado inmobiliario comercial.
¿Cómo afecta la tecnología de navegación a la privacidad en los edificios comerciales?
La elección de los componentes de navegación impacta de forma directa en las políticas de privacidad del inmueble y de sus ocupantes. Los equipos que utilizan exclusivamente sensores espaciales y láser de proximidad no capturan imágenes detalladas ni grabaciones de audio, facilitando su adopción en entornos corporativos ocupados. En cambio, los modelos que se guían mediante cámaras o visión espacial procesan constantemente datos visuales de las personas y el entorno para orientarse. El uso de tecnologías visuales requiere una supervisión legal estricta para asegurar que se cumplan las normativas de protección de datos aplicables a los transeúntes.
¿Es posible utilizar la misma máquina para limpiar el lobby y el estacionamiento subterráneo?
El despliegue de una sola unidad para ambas áreas depende de sus dimensiones estructurales y de su fuerza mecánica. Las unidades de clase media suelen contar con la agilidad y el tamaño adecuado para entrar en ascensores comerciales de pasajeros y moverse entre diferentes niveles arquitectónicos. No obstante, los estacionamientos subterráneos suelen exigir equipos que orezcan una mayor presión de fregado para extraer marcas de neumáticos o derrames industriales densos. Para estos escenarios combinados, se aconseja optar por plataformas versátiles que permitan ajustar el flujo de agua y la presión del cepillo dinámicamente.
¿Qué medidas operativas se deben tomar para la limpieza diurna con inquilinos presentes?
Para operar eficientemente durante el día, es fundamental apoyarse en modelos que declaren emisiones de ruido específicas, prefiriendo aquellos que trabajen por debajo de los setenta decibelios en sus modos ecológicos. La maquinaria debe tener la capacidad técnica de detectar personas en movimiento y obstáculos repentinos para detener la marcha o recalcular su trayectoria de manera altamente fiable. Además, si el robot emplea líquidos, la propiedad debe cerciorarse de que el sistema de aspiración de agua funcione correctamente para no dejar rastros húmedos que puedan derivar en resbalones y accidentes.
las especificaciones de terceros se basan en datos públicos (hasta, en condiciones de laboratorio, según los datos del fabricante) y pueden variar; los nombres de productos y marcas pertenecen a sus respectivos titulares; si un producto involucra cámaras, grabación de voz, mapeo o procesamiento de datos en la nube, el operador debe verificar el cumplimiento del RGPD antes del despliegue


